Pilipino
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

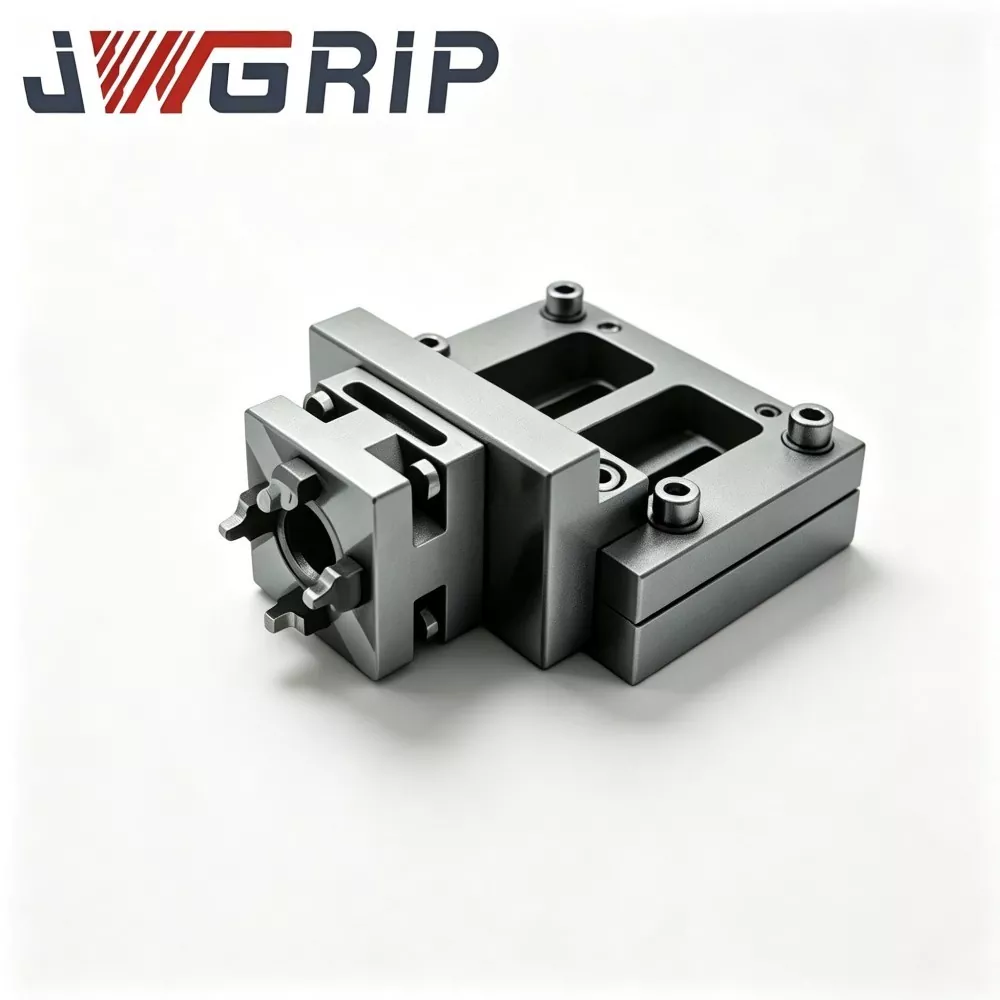
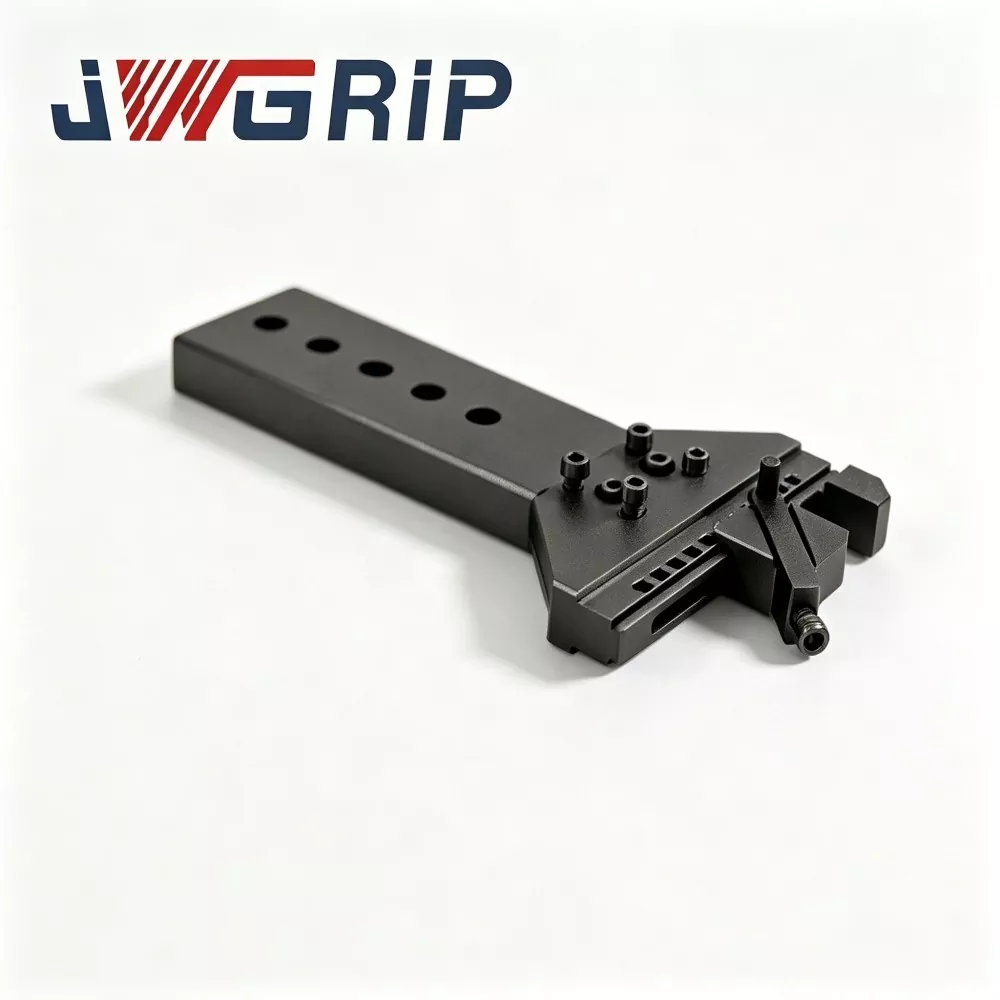

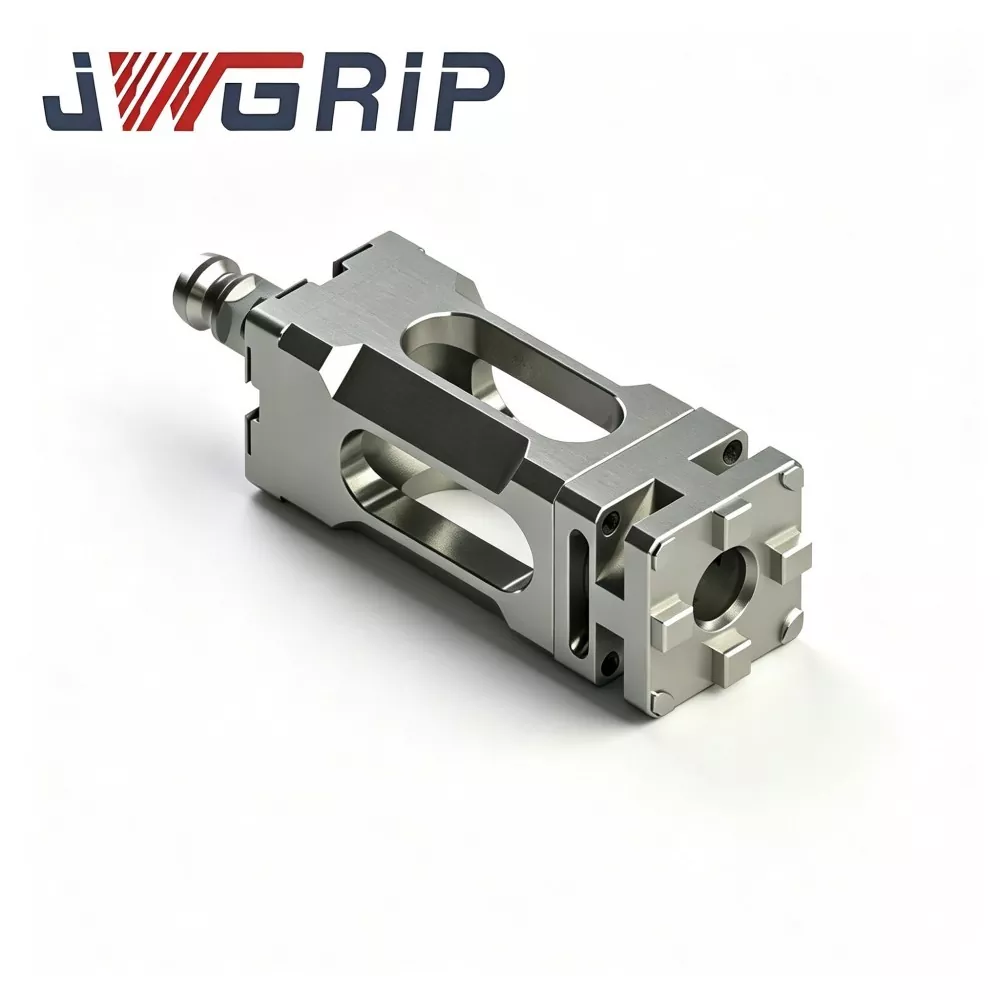
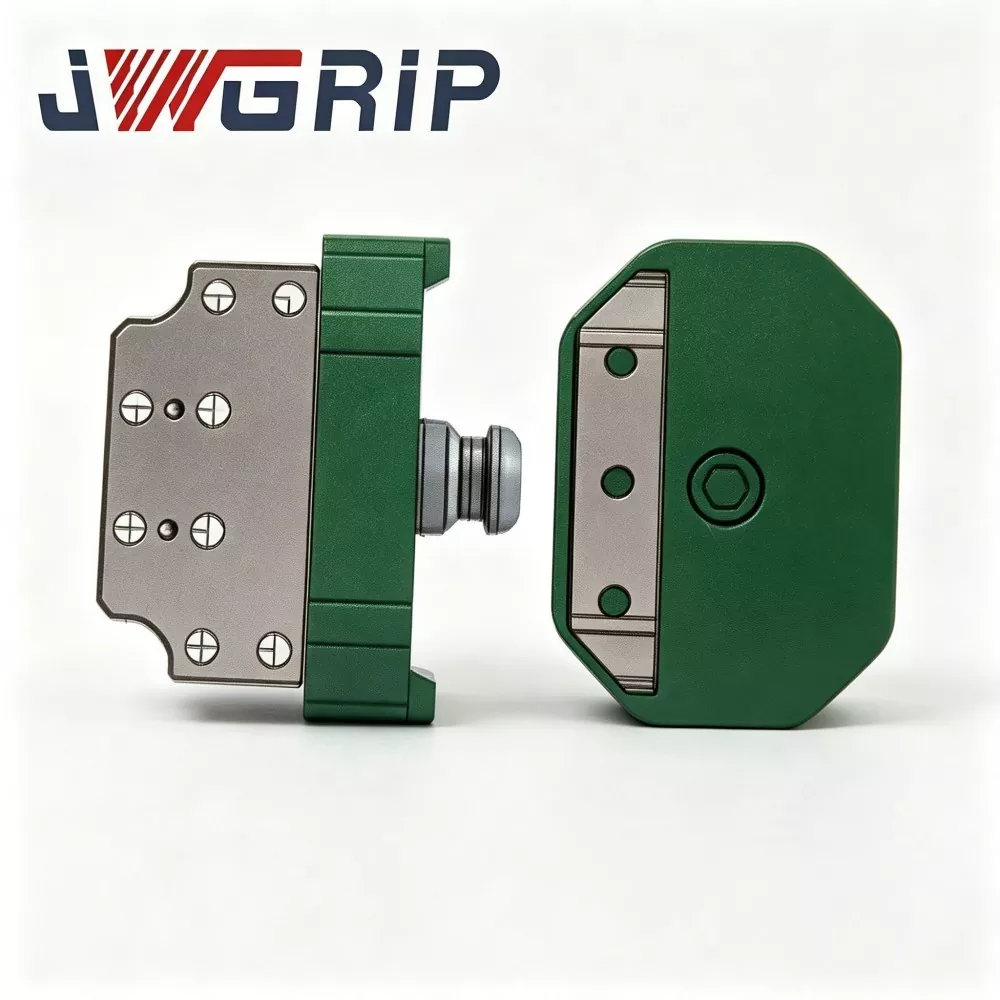
Robot Quick Change Gripper Tray Coupling
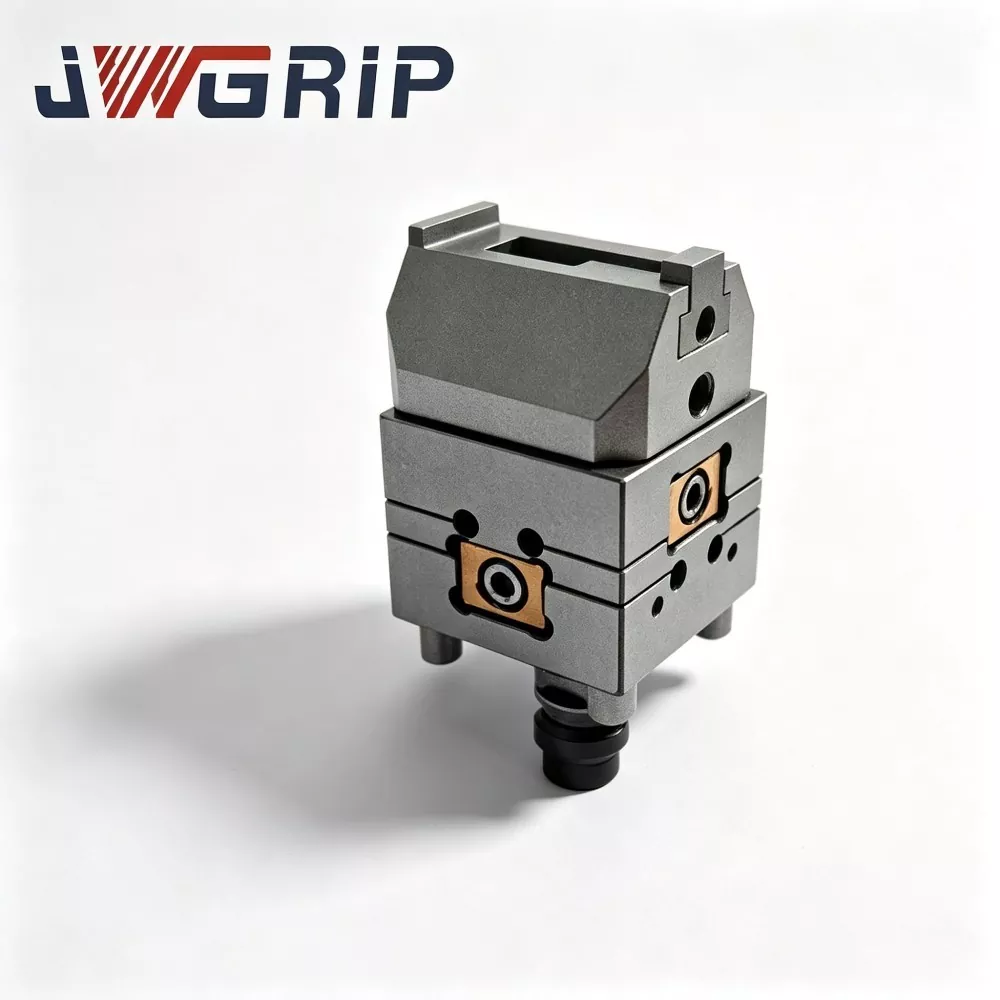
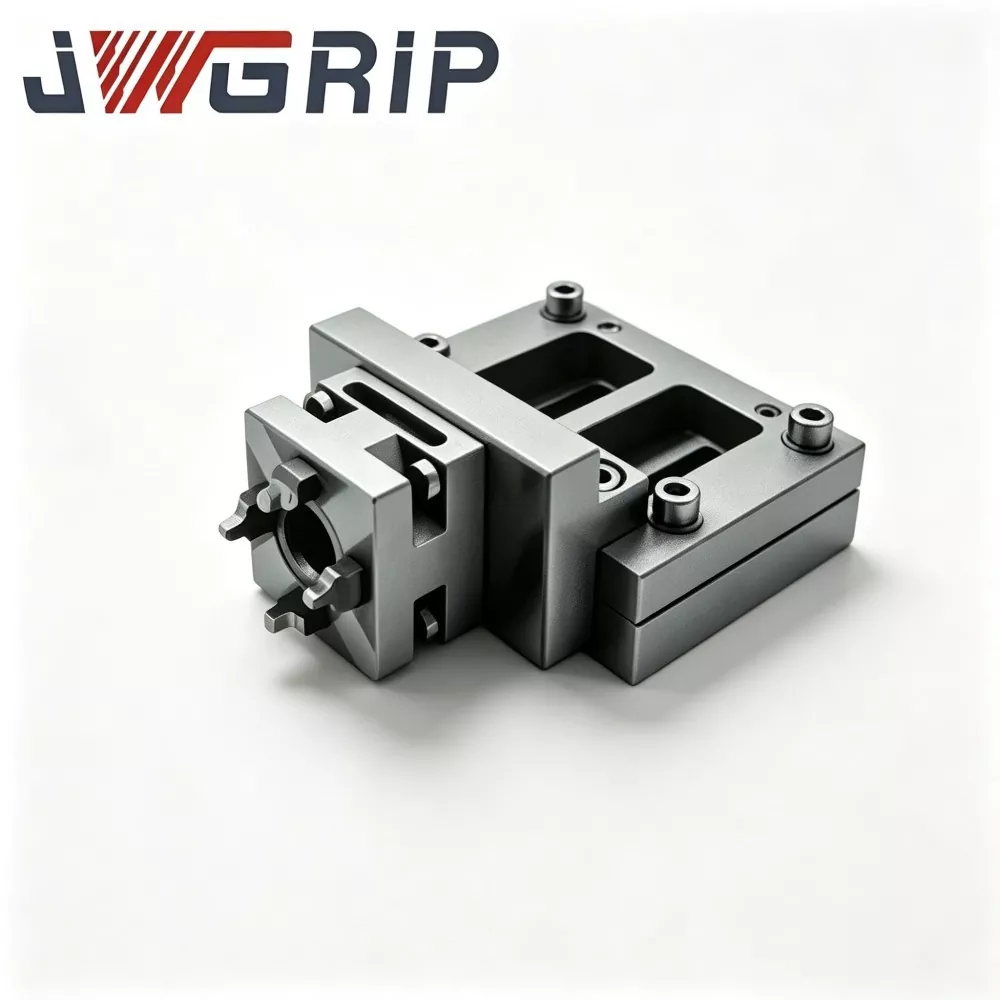
Ang JWGRIP ay ang tagagawa at supplier ng propesyonal na Robot Quick Change Gripper Tray Coupling sa China. Ito ay isang advanced integrated robot end-effector switching component na espesyal na idinisenyo para sa flexible unmanned automated production lines. Pinagsasama nito ang high-strength alloy steel structural configuration at precision grinding process sa iisang unit, na napagtatanto ang ganap na awtomatikong robot tool switching nang walang manu-manong interbensyon sa panahon ng pagpapalit ng grippers, trays at iba pang end tools.
Ang high-performance na Robot Quick Change Gripper Tray Coupling na ito ay nagtatampok ng napakababang paulit-ulit na error sa pagpoposisyon, mahusay na anti-fatigue na pagganap at napakatagal na buhay ng serbisyo, at sumusuporta sa awtomatikong pag-lock at pag-unlock ng feedback ng signal upang matugunan ang matalinong mga kinakailangan sa operasyon ng unmanned production. Mahigpit na ginawa sa pamamagitan ng raw material inspection, CNC precision machining, professional heat treatment at surface hardening process, ang bawat coupling ay sumasailalim sa komprehensibong pagsusuri sa performance ng produkto at tuluy-tuloy na cyclic loading verification, na sumusunod sa mga pamantayan sa kaligtasan ng mekanikal ng CE.
Naghahatid ito ng matatag at pare-parehong mekanikal na pagganap sa pangmatagalang cyclic switching scenario. Malawak na katugma sa mga modelong robot na pang-industriya na may maraming tatak, malawak itong inilapat sa bagong pagpupulong ng baterya ng enerhiya, pagmamanupaktura ng 3C electronics, pagpupulong ng mga piyesa ng sasakyan at mga workshop sa pag-uuri ng matalinong logistik. Sinusuportahan ang probisyon ng propesyonal na teknikal na pagguhit, konsultasyon sa lugar at kumpletong teknikal na patnubay pagkatapos ng pagbebenta, epektibo nitong pinaikli ang ikot ng pagpapatupad ng mga proyekto sa pagsasaayos ng linya ng produksyon ng robot na may kakayahang umangkop para sa mga pandaigdigang customer na pang-industriya.
Panimula ng Core Working-Mechanism
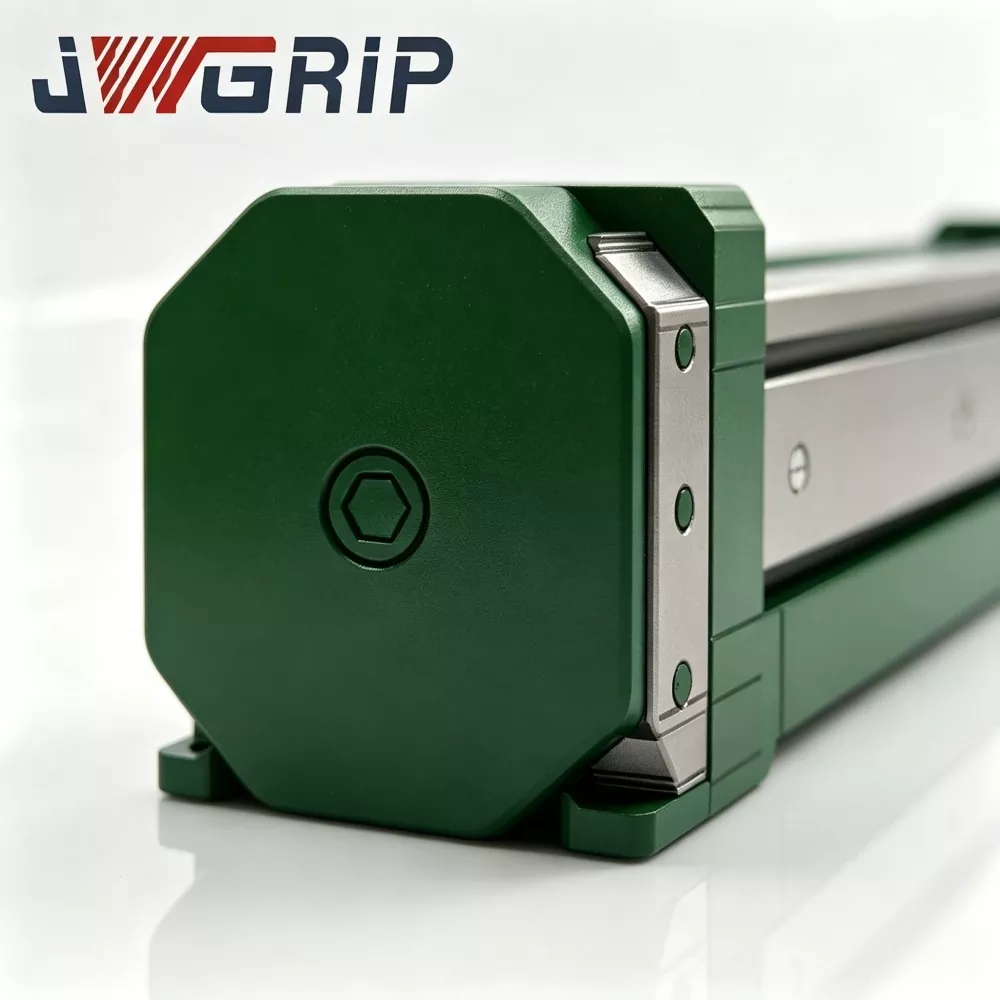
Ang Robot Quick Change Gripper Tray Coupling ay isang nakalaang robot-end quick-swap interface component, pangunahing ginagamit para sa mabilis na paglipat sa pagitan ng mga module ng robot gripper at mga module ng tray na nagdadala ng materyal.
Kung wala ang coupling na ito, ang bawat swap sa pagitan ng tray at gripper ay nangangailangan ng production-line stop, manual bolt-removal, datum adjustment at coordinate calibration. Ang isang pagbabago ng tool ay maaaring kumonsumo ng 10-30 minuto at lubos na mabawasan ang Overall Equipment Effectiveness (OEE) ng mga automated na linya.
Ang pagkabit ay binubuo ng dalawang pangunahing pagtitipon:
1. Robot-side base (master side): Permanenteng inayos sa robot-flage.
2. Tool-side adapter (slave side): Hiwalay na naka-mount sa bawat gripper at bawat tray.
Daloy ng paggawa:
1. Lumipat ang robot sa docking station at dinadala ang robot-side base malapit sa target na tool-side adapter (gripper o tray).
2. Ang naka-compress na hangin ay nagtutulak ng mga built-in na mechanical-lock na ngipin upang makasali, na kinukumpleto ang mechanical lock.
3. Napagtatanto ng mga high-precision na locating-pin at locating-hole ang tumpak na paulit-ulit na pagpoposisyon. Awtomatikong ikinokonekta ng mga built-in na pneumatic passage ang mga tool-side gas circuit para sa supply ng vacuum o pneumatic-gripper.
4. Ang panloob na sensor ay nagpapakain ng real-time na signal ng status ng pag-lock pabalik sa robot control system. Isinasagawa ng Robot ang kasunod na mga gawain sa paghawak lamang pagkatapos makatanggap ng signal ng kumpirmasyon na "naka-lock-in-place", na pumipigil sa hindi sinasadyang pagbagsak ng workpiece na dulot ng hindi kumpletong pag-lock.
5. Kapag kinakailangan ang tool-swap, ang robot ay naglalabas ng signal sa pag-unlock; air-circuit release presyon; pagtanggal ng mekanikal-lock-ngipin; lumalayo ang robot mula sa kasalukuyang tool at dock na may susunod na target na end-effector.
Karamihan sa mga off-the-shelf general-purpose quick-change disc ay walang structural optimization para sa pinaghalong tray-gripper alternating-load na mga kondisyon. Ang tray tooling ay bumubuo ng malaking lugar na sira-sira na load habang ang mga compact grippers ay naghahatid ng puro load; ang paulit-ulit na alternation ay nagpapabilis ng datum-surface abrasion. Batay sa daan-daang robot-station-retrofit na karanasan sa proyekto, ino-optimize ng JWGRIP ang pamamahagi ng load-bearing at pagbuo ng datum-protection ng coupling na ito upang mapanatili ang pangmatagalang katatagan ng pagpoposisyon sa ilalim ng mga alternating eccentric-load at concentrated-load cycle.


Karaniwang Pagsusuri sa Mga Punto ng Sakit sa Pagpapatakbo
Ang mga pabrika na nagde-deploy ng multi-tool mixed handling (tray + gripper) sa pamamagitan ng mga robot na pang-industriya ay kadalasang nakakaharap ng mga sumusunod na bottleneck sa mga ordinaryong solusyon sa mabilisang pagbabago:
1. Mahabang manu-manong tool-change downtime Ang madalas na pag-disassembly / assembly ng bolt, pagsasaayos ng datum at coordinate recalibration ay sumasakop sa malaking bahagi ng oras ng produksyon, binabawasan ang OEE at pinipigilan ang kapasidad ng output ng mga automated na istasyon.
2. Pagbabago-bago ng katumpakan ng posisyon na dulot ng operasyon ng tao Ang kalidad ng manual alignment ay nakadepende nang husto sa kahusayan ng operator. Naiipon ang paglihis ng posisyon pagkatapos ng maraming mga siklo ng pagpapalit ng tool at pinipigilan ang pagkakapare-pareho ng pagpupulong.
3. Mga panganib sa kaligtasan sa mga manu-manong sitwasyon sa pagpapalit ng tool Ang manu-manong interbensyon malapit sa paglipat ng robot-end ay lumilikha ng mga panganib sa banggaan-pinsala sa panahon ng paulit-ulit na pagpapatakbo ng pagbabago ng tool.
4. Napaaga ang pagkasira ng datum-surface sa ilalim ng mga kondisyon ng alternating-load Ang mga pangkalahatang layunin na quick-change disc ay idinisenyo para sa mga single-type na end-effector. Ang pagpapalit-palit sa pagitan ng malalaking-eccentric-load na tray at concentrated-load grippers ay nagpapabilis ng locating-surface abrasion, na humahantong sa pagbaba ng katumpakan ng repeat-positioning at madalas na pagpapanatili.
5. Hindi sapat na mekanismo ng kaligtasan ng signal-feedback Walang real-time na feedback sa status ng pag-lock ang ilang murang mabilis na pagbabago. Ang robot ay maaaring magsagawa ng paggalaw sa ilalim ng hindi kumpletong pag-lock ng mga kondisyon at mag-trigger ng mga aksidente sa pagbagsak ng workpiece.
Tinutugunan ng JWGRIP Robot Quick-Change Gripper-Tray Coupling ang mga nabanggit na sakit-point sa itaas sa pamamagitan ng limang pangunahing sukat ng disenyo: dedikadong mixed-load-optimized load-bearing-structure, mechanical-interlock anti-drop mechanism, real-time na lock-status sensor feedback, modular-replaceable wearing-parts, multi-grade-rated-load-product-1200 covering.
Komposisyon ng Module
Ang JWGRIP Robot Quick Change Gripper Tray Coupling ay binubuo ng anim na pangunahing functional modules:
① Robot-side master-base assembly
② Pagpupulong ng slave-adapter sa gilid ng tool
③ Mechanical-interlock lock-tooth group (anti-drop safety structure)
④ High-precision locating-pin at locating-hole positioning set
⑤ Integrated na built-in na pneumatic-passage assembly
⑥ Lock-status detecting sensor at signal-output unit
Paglalarawan sa istruktura
1. Robot-side master-base assembly Ang pangunahing mounting base ay naayos sa robot-flange; high-strength alloy-steel, stress-relief treated at precision-ground key mating-datum surface. Nagtataglay ito ng pinagsama-samang mga dynamic na pagkarga na ipinadala mula sa mga tool-side na end-effector.
2. Tool-side slave-adapter assembly Tool-end connecting plate, hiwalay na naka-install sa bawat gripper at bawat tray. Tumutugma sa master-base sa docking dimension, datum-surface at gas-circuit interface.
3. Mechanical-interlock lock-tooth group Pneumatically-actuated mechanical-lock-teeth. Napagtatanto ang positibong mekanikal na pakikipag-ugnayan pagkatapos ng docking. Kahit na hindi sinasadyang mabigo ang pneumatic supply, ang mekanikal na interlock ay nagpapanatili ng naka-lock na estado upang maiwasan ang pagbagsak ng tool, na tumutupad sa CE-compliant na passive-safety na proteksyon.
4. High-precision locating-pin at locating-hole positioning set Precision-ground locating-pins at locating-hole ay ginagarantiyahan ang repeat-positioning performance ≤±0.008 mm pagkatapos ng bawat docking. Ang espesyal na na-optimize na load-bearing bushing ay nagpapabagal sa pagkasira na dulot ng mga alternating eccentric-load / concentrated-load cycle.
5. Integrated na built-in na pneumatic-passage assembly Mga built-in na selyadong gas-circuit channel sa loob ng master at slave side. Awtomatikong kinukumpleto ang pneumatic connection habang nagdo-dock, nagsu-supply ng compressed-air para sa mga pneumatic grippers o vacuum-tray na walang dagdag na panlabas na layout ng tubing.
6. Lock-status detecting sensor at signal-output unit Natutukoy ng on-board sensor ang aktwal na kondisyon ng mechanical-lock engagement at naglalabas ng switch-signal patungo sa robot-PLC system. Ang logic ng paggalaw ng robot ay maaaring i-configure upang payagan ang paggalaw lamang kapag natanggap ang signal ng kumpirmasyon na "ganap na naka-lock".
Mga Pangunahing Kalamangan sa Teknikal
1. Mixed-load-optimized na istraktura para sa tray-gripper alternating-swap na mga sitwasyon
Karamihan sa mga disc ng mabilis na pagbabago na available sa merkado ay nagta-target ng mga end-effector na single-category. Ang coupling na ito ay nagpapatibay ng load-bearing ring at locating-pin bushing structure para sa madalas na paghahalili sa pagitan ng malalaking lugar na tray at compact grippers. Ito ay nagpapagaan ng datum-surface abrasion sa ilalim ng alternating eccentric-load at concentrated-load na mga kondisyon. Na-verify ng mga proyekto sa field: mahigit 1 milyong stable docking cycle sa ilalim ng rated-load na 24-hour cyclic-production.
2. ≤±0.008 mm katumpakan ng repeat-positioning para sa consistency ng assembly
Gumagamit ng high-precision alloy bearing-sleeves at grinding-finished locating-pins. Pagkatapos ng tray-gripper swap, ang mga coordinate ng robot-program ay hindi nangangailangan ng malakihang pag-recalibrate, na lubhang binabawasan ang on-site na engineer sa pag-debug ng workload. Kritikal para sa mga sitwasyong may mataas na katumpakan gaya ng new-energy battery-cell stacking at 3C component assembly.
3. Dual-safety na disenyo: mechanical self-interlock + electrical lock-status feedback
Ang passive mechanical-interlock ay nagtataglay ng locking state sa aksidenteng pagkawala ng air-supply upang maiwasan ang biglaang paghihiwalay ng tool. Ang robot-controller ay maaari lamang magsagawa ng paggalaw pagkatapos makatanggap ng "ganap na naka-lock" na electrical feedback signal. Itong CE-certified na dual-safety na mekanismo ay nag-aalis ng mga pangunahing panganib sa kaligtasan para sa mga unmanned workshop.
4. Modular wearing-part architecture para sa murang maintenance
Ang mga pangunahing consumable na bahagi kabilang ang locating-pin sleeves at sealing-rings ay gumagamit ng split-modular na disenyo. Maaari lamang palitan ng mga user ang mga lokal na suot na bahagi nang hindi inaalis ang pangunahing master-base mula sa robot-flange. Pinaiikli ang mga kagamitan-downtime at pinapababa ang pangmatagalang gastos sa pagpapanatili. Ang mga spare-part kit ay maaaring ibigay kasama ng pangunahing-unit quotation.
5. Broad-range rated-load matrix at multi-robot-brand compatibility
Saklaw ng 3 kg-120 kg ang stock-product rated-load. Ang mga dimensyon ng mounting-flange ay sumusunod sa mga pangunahing pamantayan ng industriya ng robot, na tugma sa ABB, FANUC, KUKA, YASKAWA at mga domestic Chinese robot brand. Sinusuportahan ang koneksyon sa mga vacuum-tray, mechanical-grippers, pneumatic-jaws at iba pang end-effector. Ang custom-engineered flange, load-rating o sealing-structure modification ay available para sa mga espesyal na pangangailangan.
6. Full-in-house na pagmamanupaktura at kumpletong serbisyo sa suporta sa engineering
Ang mga pangunahing proseso kasama ang raw-material screening, heat-treatment, precision-machining at finished-product cyclic-testing ay nakumpleto sa loob ng JWGRIP factory, walang core-process outsourcing. Ang pangkat ng engineering ay nagbibigay ng 2D/3D na mga guhit, mga manwal sa pag-install at mga mungkahi sa setting ng parameter para sa mga end-user.
Mga Sitwasyon sa Application ng Multi-Industry
1. Baterya ng Bagong-Enerhiya at Mga Linya ng Assembly ng Module ng Imbakan ng Enerhiya
Sa mga workshop ng lithium-ion na baterya-module, kailangang magpalit-palit ang isang robot sa pagitan ng vacuum suction tray para sa transportasyon ng module at mechanical gripper para sa mga gawaing pampahigpit ng fixture. Napagtanto ng JWGRIP coupling ang awtomatikong pagpapalit ng tool na hindi pinapatakbo. Bumaba ang tagal ng pagbabago ng tool mula sa manu-manong 15 minuto pababa hanggang sa awtomatikong 3 segundo, na mabilis na pinuputol ang downtime ng production-line na dulot ng pagpapalit ng tool. Maramihang mga tagagawa ng kagamitan sa pag-iimbak ng enerhiya sa South-China ang nagpatibay ng solusyon na ito.
2. 3C-Electronic-Product Assembly Production Lines
Para sa mga bahagi ng mobile phone at mga istasyon ng pagpupulong ng notebook-shell, ang light-load grade (3-10 kg) coupling ay nakikipagtulungan sa maliit na laki ng mga material-tray at miniature pneumatic-grippers. Iniiwasan ng high-precision docking ang assembly-deviation na dulot ng pagbabago ng tool, na sumusuporta sa high-speed na tuluy-tuloy na pag-assemble ng mga precision na electronic na bahagi.
3. Mga Automotive-Component Automated-Assembly Workshop
Ang paggawa ng auto-part ay nangangailangan ng mga robot upang hawakan ang parehong mga bulk-material na tray at positioning clamping grippers. Ang medium-to-heavy-load grade (25-120 kg) coupling ay nagsasagawa ng madalas na tool-swap assignment.
4. Intelligent-Logistics Automated-Sorting Stations
Sa mga workshop ng automated-material-sorting, nagpapalit-palit ang robot sa pagitan ng whole-box transport-tray at single-piece picking-gripper. Napagtatanto ng isang robot ang multi-functional na operasyon, na nagpapababa ng kabuuang pamumuhunan ng mga automated-sorting system.
Production Workflow at Quality-Control Framework
Ang JWGRIP ay nagpapatupad ng ISO 9001:2015 quality-management-system sa buong production chain. Kasama sa in-house na kagamitan ang mga CNC machining center, high-temperature heat-treatment furnace, precision grinding machine, metallographic inspection instruments, komprehensibong cyclic-load test-benches at salt-spray-testing facility. Ang lahat ng core-component machining ay tapos na sa loob sa halip na kumuha ng mga natapos na outsourced-parts.
Kumpletuhin ang daloy ng trabaho sa produksyon:
1. Papasok na inspeksyon ng hilaw na materyal:Ang materyal ng alloy-steel bar ay tumatanggap ng pagsusuri ng kemikal-komposisyon at pagsubok sa katigasan; hindi naaayon ang mga hilaw na materyales ay tinatanggihan bago pumasok sa produksyon.
2. CNC rough-machining at finish-machining:Paghubog ng main-body, locating-pin housing at lock-tooth na mga bahagi sa pamamagitan ng high-precision na CNC equipment.
3. Vacuum heat-treatment at surface-hardening:Ang mga pangunahing bahagi na nagdadala ng load ay dumaan sa pagsusubo-at-tempering upang i-upgrade ang hardness at anti-wear performance.
4. Mga proseso ng precision-grinding:Ang mga kritikal na datum-surfaces at locating-pin hole ay tumatanggap ng pinong paggiling upang matugunan ang mahigpit na dimensional-tolerance at mga kinakailangan sa pagkamagaspang sa ibabaw.
5. Component assembly & pneumatic-circuit commissioning:Magtipon ng mga lock-teeth, sealing-element at sensor-units; magsagawa ng internal gas-circuit air-tightness test.
6. Full-function na cyclic-load testing:Ang bawat tapos na coupling ay tumatakbo ng libu-libong beses na locking-unlocking cyclic-simulation sa ilalim ng rated-load na kondisyon; i-verify ang katumpakan ng repeat-positioning, air-tightness at pagiging maaasahan ng signal-feedback; ibinabalik ang mga hindi kwalipikadong unit para sa muling gawain.
7. Panghuling inspeksyon at pagmamarka ng laser:Pagsusuri ng sukat, pagsisiyasat ng hitsura, pagmamarka ng sertipikasyon; Ang mga kuwalipikadong produkto ay pumapasok sa bodega ng mga tapos na produkto para sa pag-stock.
Patnubay sa Pagpapanatili
1. Araw-araw na visual-inspection:Bago ang bawat production-shift, biswal na suriin ang mga datum-surface, lock-tooth working area at sealing-ring para sa mga chips, dumi o pinsala sa mekanikal na epekto. I-clear ang mga banyagang contaminant na may dry compressed-air.
2. Cyclic-count-based maintenance trigger:Sa ilalim ng 24 na oras na tuluy-tuloy na produksyon, siyasatin ang locating-pin sleeves at sealing-ring bawat 300 000 docking cycle. Linisin ang mga datum-surfaces at lagyan ng anti-wear grease. Palitan ang mga consumable-parts kung lumalabas ang scratch o obvious-wear. Paikliin ang agwat ng pagpapanatili para sa mabigat na alikabok na kapaligiran ng pagawaan.
3. Do-not-operate reminders:Ipagbawal ang over-rated-load na application. Ipagbawal ang marahas na banggaan sa pagitan ng master-base at slave-adapter. Huwag i-disassemble ang panloob na mechanical-lock-tooth assembly nang walang propesyonal-teknikal-patnubay.
4. Pang-matagalang idle-storage na proteksyon:Linisin ang buong coupling unit, lagyan ng anti-rust grease ang datum-surfaces at lock-tooth surface; mag-imbak sa dry dust-proof cabinet.
After-Sales
1. Remote na online-teknikal na patnubay na sumasaklaw sa pag-install, pag-commissioning at on-site na pag-troubleshoot ng fault.
2. Buong set na dokumentasyon sa pagpapanatili ng operasyon na ibinibigay para sa bawat pagbili-order.
3. Teknikal na konsultasyon sa antas ng engineering para sa mga OEM-custom-project: pagbabago ng flange-dimension, pag-upgrade ng sealing-structure, adaptasyon sa espesyal na-load-rating atbp.
4. Nakakapag-usapan na may bayad na on-site-technical-service na available para sa malalaking dami ng mga order na nakabatay sa proyekto.
5. Independiyenteng suplay ng ekstrang bahagi para sa locating-pin sleeves, sealing-rings at iba pang naisusuot na bahagi, na sumusuporta sa field-replacement ng mga technician sa panig ng customer.
6. Paglalarawan ng warranty:2-taong warranty para sa mga hindi nauubos na pangunahing-struktural-mga bahagi sa ilalim ng tamang-install at rated-load-working-kondisyon. Ang mga consumable wearing-parts (sealing-rings, locating-pin-sleeves) ay hindi kasama sa free-warranty scope. Ang pinsalang dulot ng hindi wastong pag-mount, overload-operation, gawa ng tao na banggaan o kemikal na kaagnasan na lampas sa espesipikasyon ay hindi saklaw ng warranty.
Sanggunian sa Pagkuha at Pagsusuri ng Proyekto
Core value ng JWGRIP Robot Quick Change Gripper Tray Coupling:purpose-optimized mixed-tray-gripper alternating-load-bearing-structure, ≤±0.008 mm repeat-positioning-accuracy, mechanical-interlock + electrical-signal dual-safety-mechanism, modular-replaceable wearing-parts-eng-eng. Nilulutas nito ang mga pangunahing bottleneck ng automation-station:mahabang manu-manong tool-change downtime, human-induced positioning-deviation, safety-hazards of manual intervention, accelerated datum-wear sa ilalim ng alternating-eccentric-and-concentrated-load, hindi kumpletong pag-lock-safety-protection.
Mga paalala sa pagsusuri ng proyekto:
1. Kumpirmahin ang aktwal na dimensyon ng robot-flange at kinakailangang rated-load (isaalang-alang ang dynamic na impact-load, hindi lamang static na timbang ng end-effector). Magreserba ng sapat na margin sa kaligtasan.
2. Linawin ang mga tool-swap-object: ilista ang dami ng gripper at tray na kailangang nilagyan ng tool-side slave-adapter.
3. I-verify ang kalidad ng compressed-air-source ng workshop at katatagan ng presyon; magrekomenda ng kumbinasyon ng air-filter pressure-regulator kung ang presyon ay malubha na nagbabago.
4. Kumpirmahin ang kundisyon ng mapagkukunan ng robot-PLC IO para sa pagtanggap ng lock-status-signal. Nagbibigay ang JWGRIP ng libreng electrical-interface-documentation.
5. Napagtatanto ng mga karaniwang stocked na bersyon ang mabilis na paghahatid; gamitin ang OEM custom-engineering service para sa mga kinakailangan sa special-flange, special-sealing-grade o special-load-rating.
FAQ
Q1: Maaari bang kumpletuhin ng coupling na ito ang ganap na awtomatikong tool-swap nang walang manu-manong trabaho?
Oo. Ang Robot Quick Change Gripper Tray Coupling ay tumatanggap ng pneumatic-control signal mula sa robot-system at awtomatikong tinatapos ang pag-lock / pag-unlock. Maaaring isama ang logic ng tool-swap sa loob ng robot program. Tandaan na kailangan mong i-configure ang kaukulang tool-storage-rack para hawakan ang mga idle gripper at tray.
Q2: Kailangan ba ang coordinate recalibration tuwing pagkatapos magpalit ng tray at gripper?
Nakakamit ng coupling na ito ang ≤±0.008 mm repeat-positioning- accuracy sa ilalim ng tamang-install na kundisyon. Ang malakihang coordinate recalibration ay hindi kailangan; ang minor fine-tuning ay katanggap-tanggap sa panahon ng unang beses na pagkomisyon.
Q3: Maaari ba itong umangkop sa hindi karaniwang mga custom na dimensyon ng robot-flange?
Ang stock-standard-version ay tumutugma sa mga pangunahing detalye ng robot-flage. Para sa mga kinakailangan na hindi karaniwang flange, isumite ang pagguhit bago ilagay ang order; Ang OEM custom-machining ng mounting-interface na dimensyon ay maaaring maisakatuparan.
Q4: Ano ang mangyayari kung maputol ang supply ng compressed-air sa panahon ng robot-motion?
Ang built-in na mechanical-self-interlock-structure ay nagpapanatili ng lock-teeth na nakatutok kahit na walang air-pressure, na pumipigil sa mga aksidente sa pagbagsak ng tool. Ang pagkilos sa pag-unlock ay maaari lamang mangyari kapag parehong naroroon ang signal ng pag-unlock AT wastong air-pressure.
Q5: Ano ang mga pangunahing item sa pagpapanatili para sa mahabang panahon na tuluy-tuloy-cyclic-production?
Pangunahing gawain: malinis na datum-surfaces at lock-tooth area; siyasatin ang mga sealing-ring at locating-pin-sleeves sa pamamagitan ng cyclic-count; lagyang muli ang anti-wear grease; palitan ang mga consumable-parts kapag lumilitaw ang obvious-wear. Paikliin ang maintenance-cycle para sa mga high-dust workshop.
Magpadala ng Inquiry
Impormasyon sa Pakikipag-ugnayan
-
Address
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
Email
Maligayang pagdating upang magpadala ng pagtatanong sa JWGRIP. Ang aming propesyonal na teknikal at sales team ay magbibigay ng libreng pagpili ng fixture, customized na disenyo ng solusyon at tumpak na quotation.
Mga Rekomendasyon sa Balita