Pilipino
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

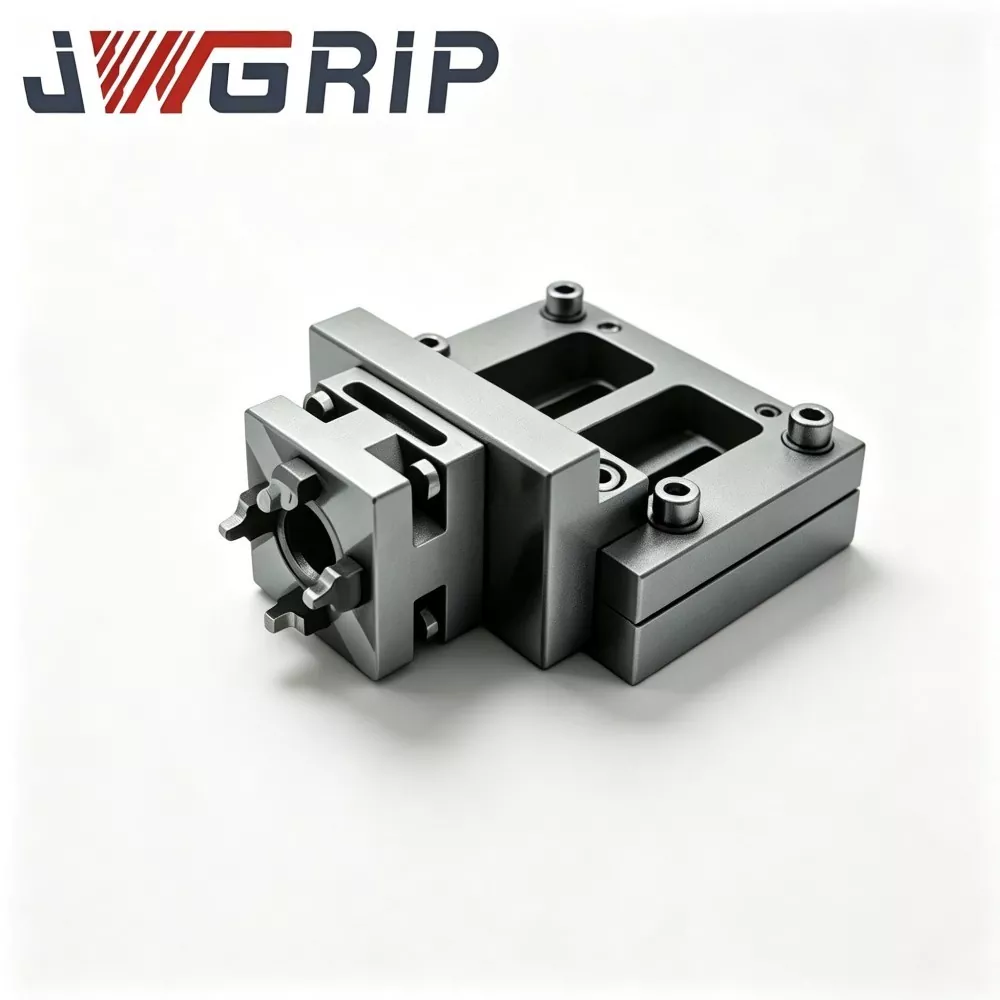
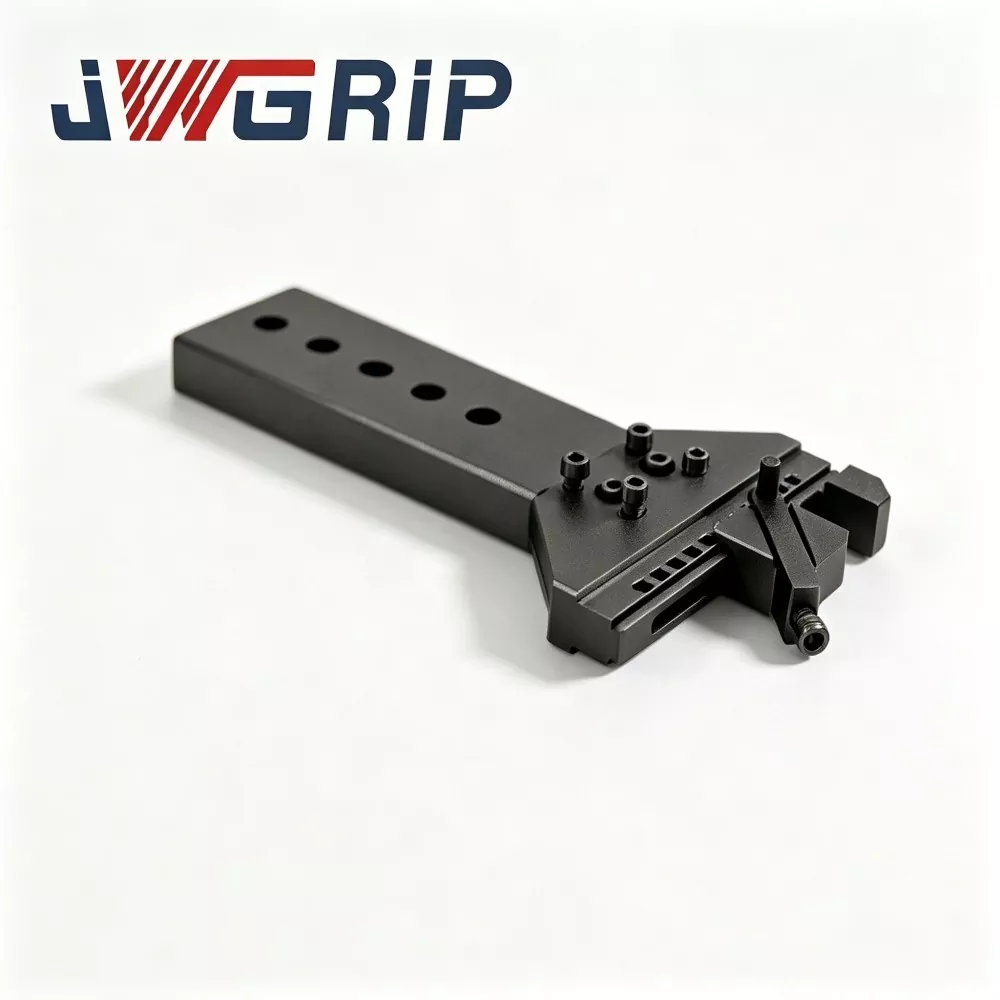

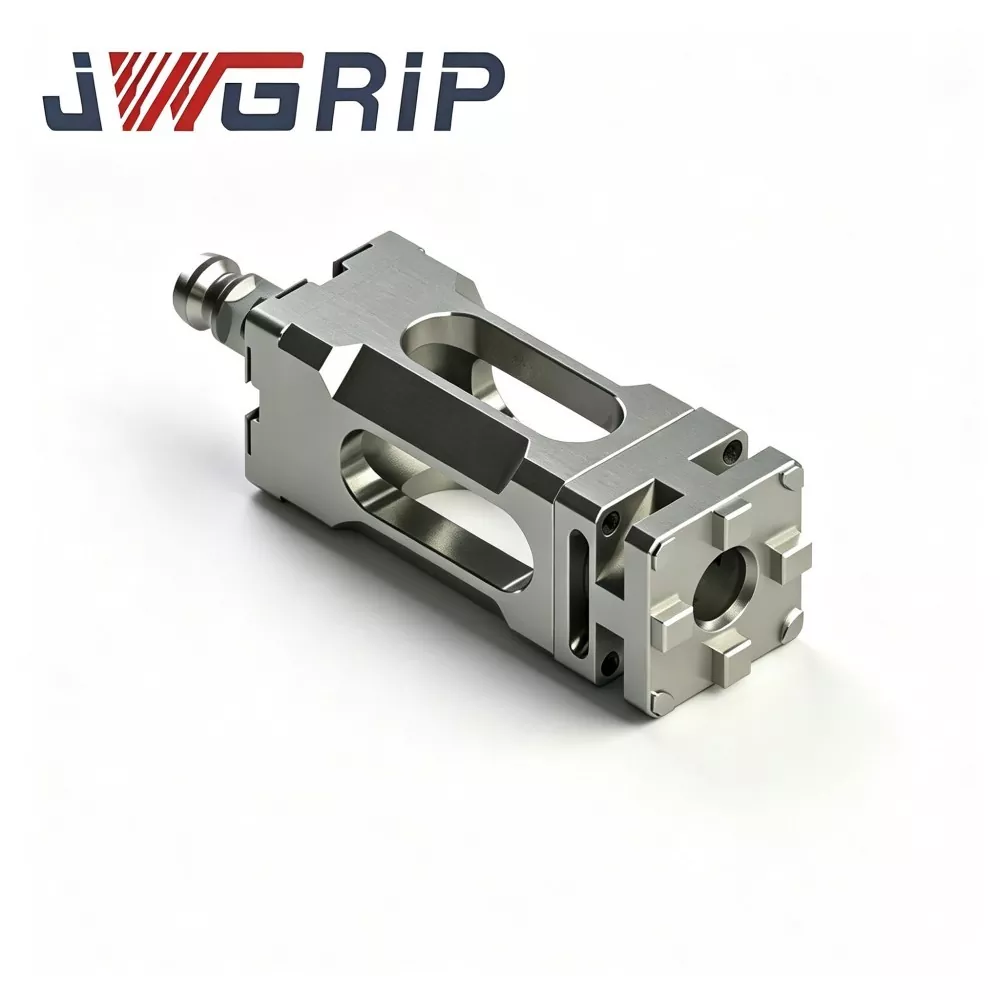
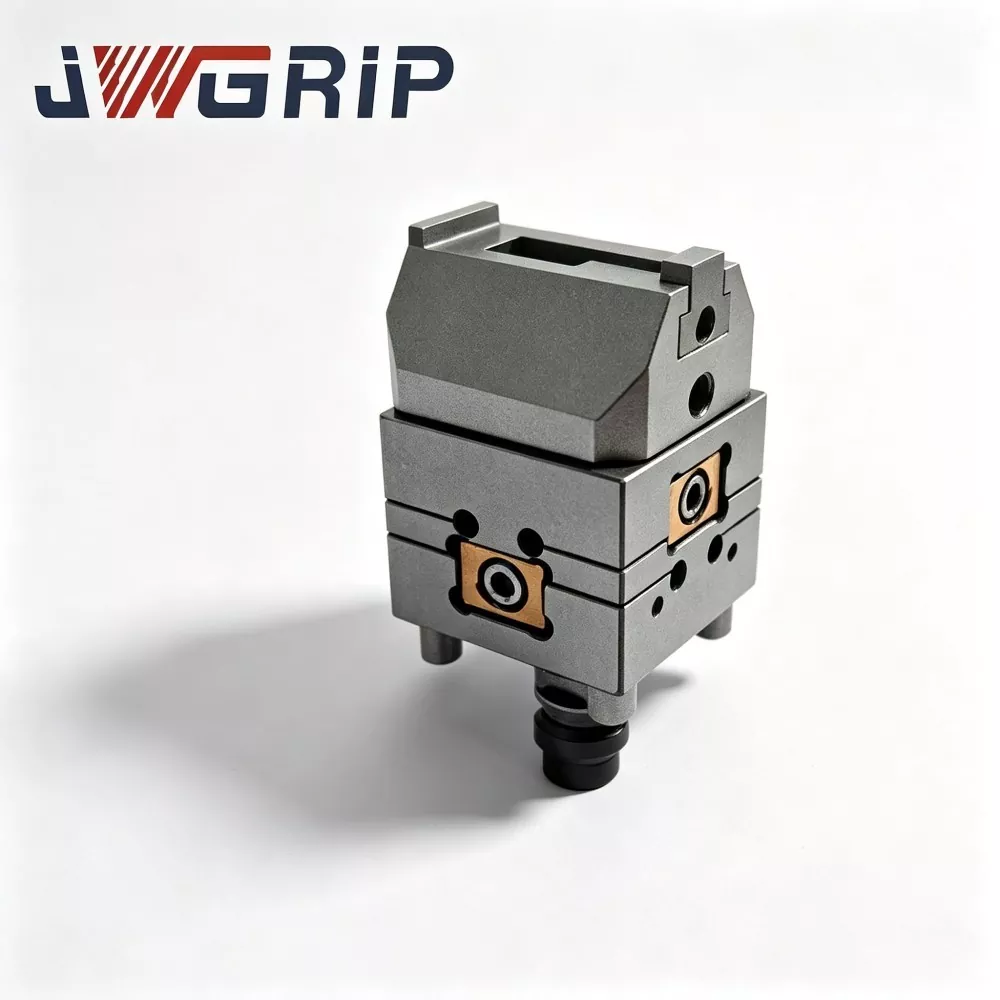
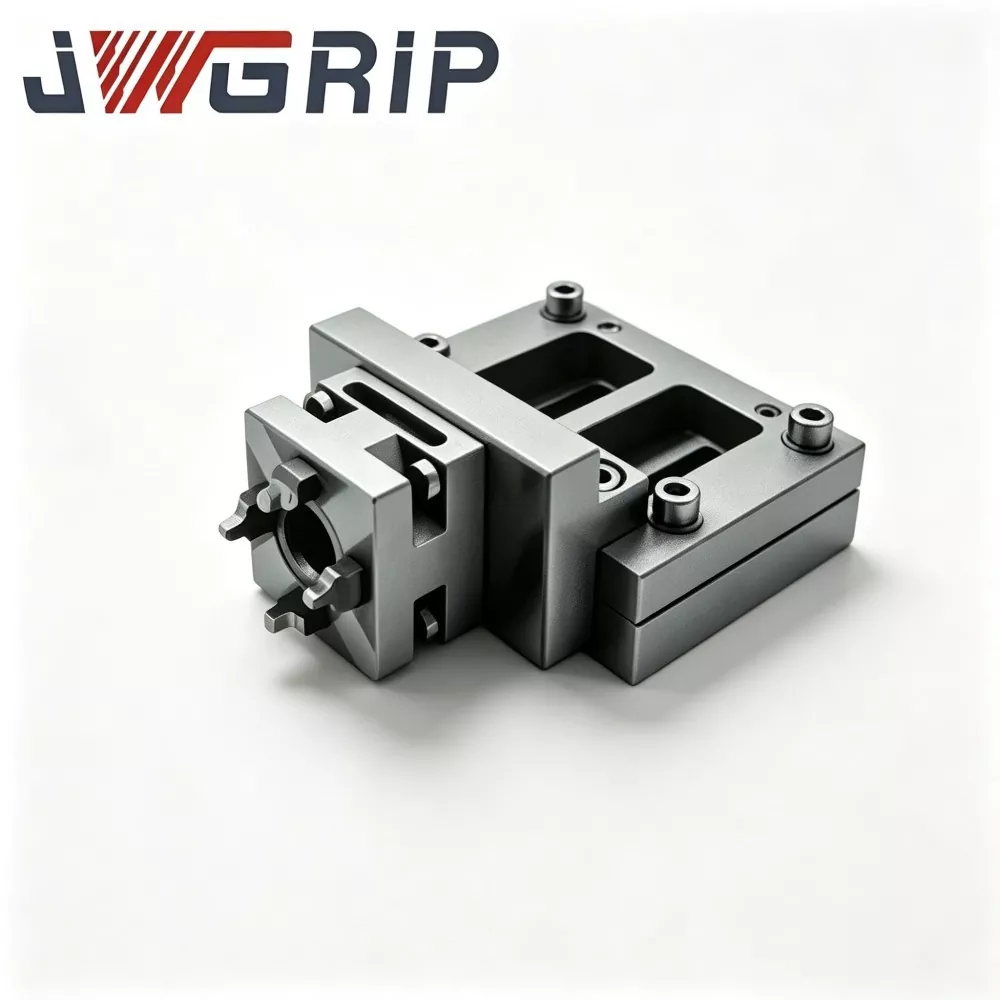
N160 Robot Quick Change Gripper Module
Ang JWGRIP ay ang propesyonal na tagagawa at supplier ng N160 Robot Quick Change Gripper Module sa China, na sumusuporta sa pagkuha ng Bulk Order at nagbibigay ng tunay na Presyo ng Pabrika para sa mga kasosyo sa global na automation na proyekto. Ito ay isang bagong upgrade na integrated robot end-of-arm execution unit na espesyal na idinisenyo para sa modernong flexible unmanned production lines. Makabagong pagsasama ng pneumatic parallel gripper at robot quick-change interface sa isang modular body, inaalis nito ang pangangailangan para sa magkahiwalay na quick-change disc at independent gripper assembly, na hindi nangangailangan ng karagdagang multi-layer connecting flanges o transitional accessories.
Ang high-performance na N160 Robot Quick Change Gripper Module na ito ay gumagamit ng high-strength aviation aluminum alloy housing at quenched alloy steel locking core, na nagtatampok ng natatanging tibay at matatag na mekanikal na pagganap. Ang pag-abandona sa tradisyonal na split combined na istraktura, epektibo nitong binabawasan ang pinagsama-samang mga error sa pagpoposisyon na dulot ng multi-layer na koneksyon at on-site na paglihis ng assembly. Ang module ay nakapasa sa milyun-milyong cyclic fatigue test at ganap na sumusunod sa mga CE mechanical safety standards, na nagpapanatili ng pangmatagalang stable na operasyon sa high-frequency cyclic grabbing at switching scenario.
Tapos na sa buong in-house na mga pamamaraan sa pagmamanupaktura kabilang ang raw material inspection, CNC precision machining, vacuum heat treatment, surface hardening at full-load cyclic verification, ang bawat unit ay naghahatid ng pare-parehong mataas na kalidad na performance. Ito ay malawakang naaangkop para sa bagong pagpupulong ng bahagi ng enerhiya, paghawak ng maliliit na bahagi ng sasakyan, 3C precision workpiece grabbing at pag-uuri ng bahagi ng appliance sa bahay. Sinusuportahan ang single-unit trial purchase at large-batch order cooperation, ito ay nilagyan ng kumpletong 2D/3D drawing data, installation guidance at remote technical support, na lubos na nakakabawas sa on-site assembly at calibration workload at nagpapaikli sa renovation cycle ng intelligent flexible production lines para sa discrete manufacturing enterprises.
Pinagsanib na Pangangatwiran sa Disenyo ng Module
Sa paglipat ng pagmamanupaktura tungo sa multi-variety at small-batch production mode, mas maraming automated na linya ng produksyon ang humihiling ng isang pang-industriyang robot na kumpletuhin ang maramihang mga gawain sa pag-agaw.
Ayon sa kaugalian, ang mga system integrator ay bumibili ng quick-change disc at pneumatic gripper nang hiwalay, pinagsama ang mga ito sa robot flange sa panahon ng field commissioning.
Ang solusyon na ito ay nagdudulot ng maraming mga nakatagong problema:
1. Maraming mating flanges stack dimensional tolerances, degrading pangkalahatang repeat-positioning katumpakan.
2. Ang mga nakalantad na tubo ng hangin ay dumaranas ng pinsala sa friction sa panahon ng madalas na mga siklo ng pagbabago ng tool.
3. Maraming oras ng trabaho ang ginagamit para sa on-site na pag-assemble at pagkakalibrate.
Ang N160 Robot Quick-Change Gripper Module ay binuo upang malutas ang mga nabanggit na praktikal na mga punto ng sakit. Isinasama ng JWGRIP ang mekanismo ng mabilisang pagbabago ng locking, gas circuit channel at parallel gripping jaws sa isang compact module unit.
Ang buong set ay nahahati sa:
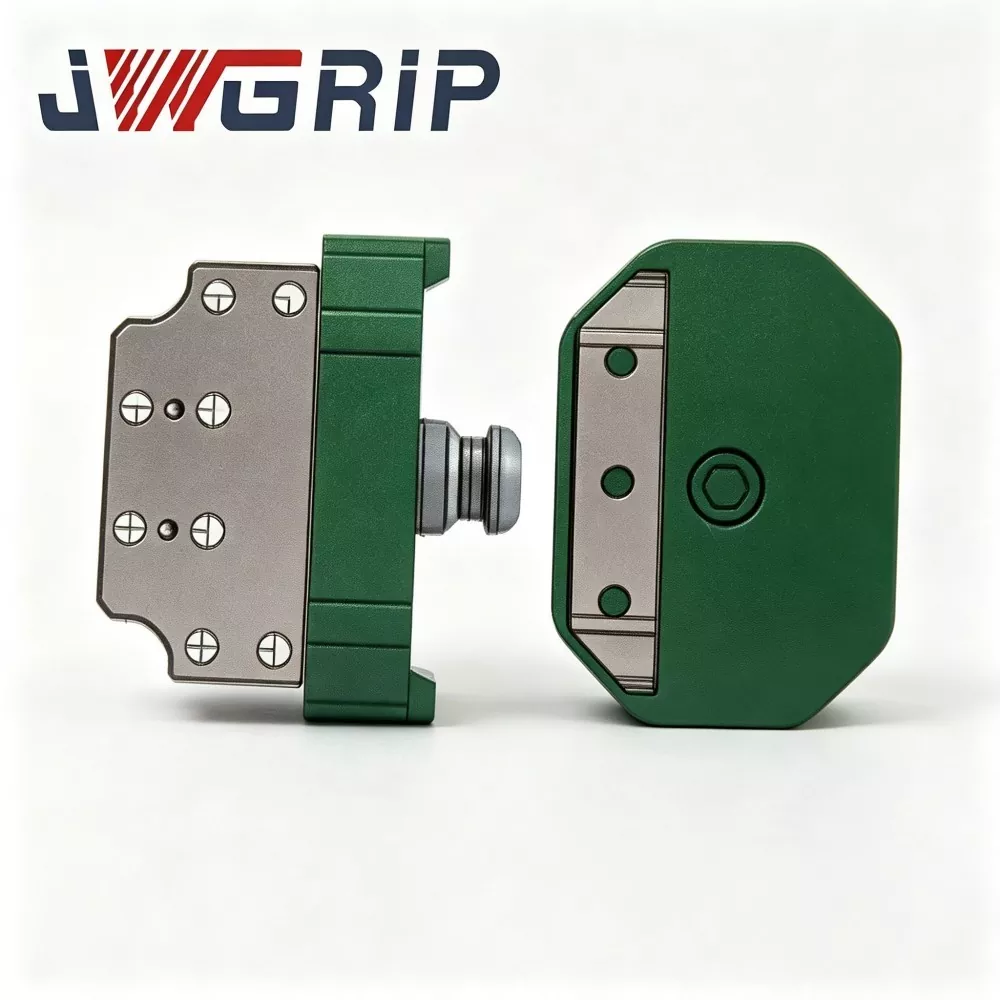
① Robot-side base (permanenteng naka-mount sa robot flange)
② Mapagpapalit na tool-side gripper module
Pagkatapos ng isang beses na pag-install ng robot-side base sa robot flange, maaaring tapusin ng robot ang awtomatikong tool swap sa pamamagitan ng pagdo-dock ng iba't ibang tool-side module nang walang paulit-ulit na disassembly ng mga flanges sa site.
Ang Standard N160 Robot Quick Change Gripper Module sa stock ay sumasaklaw sa maramihang gripping-force grades, na maaaring tumugma sa karamihan ng mga pangunahing anim na axis na pang-industriyang robot at collaborative na robot. Para sa mga proyektong may espesyal na kondisyon, maaaring i-activate ang mga serbisyo ng customized at OEM. Maliit man na pagsubok na pagbili o maramihang order, ang mga customer ay makakakuha ng suporta sa presyo ng pabrika mula sa aming channel ng direktang supply ng pabrika.

Kahulugan ng Produkto at Pangunahing Komposisyon
Ang N160 Robot Quick-Change Gripper Module ay isang pinagsama-samang robot na end-effector na organikong pinagsasama ang interface ng mabilisang pagbabago ng robot at parallel pneumatic gripper. Hindi tulad ng mga discrete na bahagi na nangangailangan ng pangalawang pag-assemble sa customer site, ang bawat N160 Robot Quick-Change Gripper Module ay nagtatapos sa pag-assemble, air-circuit debugging at cyclic performance test sa loob ng pabrika ng JWGRIP bago ihatid.
Pangunahing bahagi ng komposisyon:
1. Robot-side master base&Permanenteng naayos sa robot output flange. Naglalaman ito ng: - Pneumatic inlet channel - Mechanical locking driving assembly - Built-in status feedback sensor
Ang bahaging ito ay nananatiling naka-mount sa braso ng robot nang walang madalas na disassembly.
2. Tool-side slave gripper module Mapapalitang working unit, kabilang ang: - Alloy locking mating gear - High-precision locating pin hole - Built-in internal gas passages - Parallel gripping jaws
Maramihang set ng tool-side module na may iba't ibang mga profile ng panga, gripping force at stroke ay maaaring ihanda para sa iba't ibang workpiece.
Daloy ng paggawa:
Kapag lumipat ang robot sa tool-rest station, ang compressed air ay nagtutulak ng mechanical locking gear sa loob ng robot-side base upang makipag-ugnayan sa tool-side gear set. - Nagagawa ng mga high-precision na locating pin ang mataas na katumpakan na pagpoposisyon - Kumpletong pneumatic na koneksyon ang mga internal na gas passage para sa gripper na pagmamaneho - Sensor feed ang pag-lock-unlock ng real-time na signal pabalik sa robot controller para maisakatuparan ang safety interlock control
Maraming mga manufacturer ng N160 Robot Quick-Change Gripper Module ang nagbibigay lamang ng mga hiwalay na ekstrang bahagi, na nag-iiwan ng assembling at tolerance-control na trabaho para sa mga integrator. Inililipat ng aming pinagsamang disenyo ang karamihan sa mga panganib na nauugnay sa pagpupulong sa mga link sa produksyon sa loob ng pabrika, na nagpapababa ng kawalan ng katiyakan para sa mga proyekto ng end-user.
Pangunahing Pagganap at Mga Tampok na Pang-istruktura
1. Integrated na modular structure para mabawasan ang tolerance stack-up
Kinakansela ng Advanced N160 Robot Quick-Change Gripper Module ang intermediate transition flange sa pagitan ng quick-change disc at gripper. Ang mga pangunahing katugmang ibabaw ay pinoproseso at na-calibrate sa loob ng pabrika. Ang katumpakan ng paulit-ulit na pagpoposisyon pagkatapos ng docking ay maaaring umabot sa ≤±0.010 mm, na tinitiyak ang matatag na katumpakan ng grabbing para sa high-precision na mga eksena sa pag-assemble.
2. Built-in na mechanical self-locking at electrical signal interlock
Sumunod sa kinakailangan sa kaligtasan ng mekanikal ng CE. Kahit na hindi sinasadyang maputol ang pinagmumulan ng compressed-air sa proseso ng operasyon, ang mga mekanikal na pagla-lock ng ngipin ay nagpapanatili pa rin ng meshing na estado upang maiwasan ang pagbagsak ng module sa gilid ng tool. Ang robot ay maaaring magsagawa ng pagtuturo ng paggalaw pagkatapos lamang matanggap ang "ganap na naka-lock" na signal ng feedback mula sa sensor, na napagtatanto ang proteksyon sa kaligtasan para sa mga hindi pinunong tao na mga workshop.
3. Naka-embed na layout ng panloob na gas-circuit
Ang mga gas channel ay naka-embed sa module housing sa halip na panlabas na exposed tubing. - Binabawasan ang panganib sa abrasion ng pipeline na dulot ng madalas na paggalaw ng tool-change - Pinababawasan ang posibilidad ng pagkabigo ng pagtagas ng hangin at pagluwag ng joint sa pangmatagalang cyclic production
4. Madaling mapanatili ang modular wearing-part na disenyo
Ang mga pangunahing consumable na bahagi kabilang ang mga sealing ring, guide sliding blocks at locating-pin sleeves ay gumagamit ng independiyenteng modular na disenyo. Kapag gumagawa ng regular na maintenance, pinapalitan lang ng mga user ang mga lokal na suot na bahagi nang hindi inaalis ang buong module mula sa robot flange. Pinaikli nito ang downtime sa pagpapanatili ng kagamitan.
5. Malawak na compatibility at flexible na custom na suporta
Ang Standard N160 Robot Quick Change Gripper Module sa stock ay umaangkop sa karamihan sa mga pangunahing pang-industriyang robot at collaborative na robot. Kapag nakaharap sa espesyal na hugis ng panga, ultra-large stroke, espesyal na mounting hole layout o anti-corrosion na kinakailangan, customized at OEM na serbisyo ay maaaring maisakatuparan.
6. Mahigpit na factory pre-delivery na pag-verify
Bilang propesyonal na N160 Robot Quick-Change Gripper Module na supplier, ang bawat tapos na produkto ay dapat dumaan sa: Gripping-force detection , Inspeksyon ng air-tightness , Libu-libong beses na pag-lock-unlock-unlock at gripper opening-closing cyclic test
Pagpapatunay ng Kalidad
1. Papasok na inspeksyon ng hilaw na materyal
Pagsusuri ng kemikal na komposisyon at tigas para sa mga hilaw na bar ng aluminyo-haluang metal at haluang-bakal; tanggihan ang hindi kwalipikadong hilaw na materyal.
2. CNC rough-machining at finish-machining
Iproseso ang housing, locking gear, jaw base at locating components. Mahigpit na kontrol sa pagpapaubaya sa dimensyon.
3. Vacuum heat-treatment at surface treatment
Pawiin at init ng ulo alloy-steel locking core at locating pin para sa mas mataas na tigas at wear-resistance; hard-anodize aluminum-alloy na pabahay.
4. Katumpakan ng paggiling
Para sa mga pangunahing ibabaw ng datum at mga pin hole, ginagarantiyahan ang pagkamagaspang sa ibabaw at dimensional tolerance.
5. Pamamaraan ng pagtitipon
I-assemble ang locking assembly, sliding guide parts, sealing rings at built-in sensor, kumpletuhin ang internal gas-circuit layout.
6. Paunang pagsubok sa semi-tapos na produkto
Air-tightness inspection, gripping-force calibration, action debugging at signal-feedback verification.
7. Cyclic load fatigue test
Ang bawat natapos na N160 Robot Quick-Change Gripper Module ay nagpapatakbo ng libu-libong mga lock-unlocking at gripper opening-closing cycle sa ilalim ng simulate working load. Ang mga nabigong produkto ay muling gagawin.
8. Panghuling inspeksyon, pagmamarka ng serial-number at warehousing
Ang mga kwalipikadong produkto ay naging N160 Robot Quick-Change Gripper Module na may stock.
Mga Sitwasyon ng Application sa Multi-industriya
1. Pagpupulong ng bahagi ng bagong enerhiya
Battery-cell stacking, module handling, connector assembly. Iniiwasan ng pinagsama-samang disenyo ng module ang tolerance stack-up, na tinitiyak ang tumpak na posisyon sa pagkuha para sa mga high-value na bagong-energy na bahagi.
2. Paghawak ng maliliit na bahagi ng sasakyan
Mga maliliit na bahagi ng makina, mga fastener, mga bahagi ng panloob na plastik. Sinusuportahan ng mabilis na awtomatikong tool-swap ang mixed-batch na automotive assembly lines.
3. 3C precision workpiece grabbing
Mga bahagi ng mobile phone, notebook shell, electronic connectors. ≤±0.010 mm ang katumpakan ng repeat-positioning ay nakakatugon sa mga kinakailangan sa high-precision na 3C assembly.
4. Pagbubukod-bukod ng mga bahagi ng appliance ng sambahayan
Mga plastic shell, metal bracket, mga bahagi ng motor. Maramihang mga module sa gilid ng tool na may iba't ibang mga profile ng panga ay umaangkop sa iba't ibang geometries ng bahagi ng kasangkapan sa bahay.
5. Mga pangkalahatang flexible na istasyon ng automation
Multi-variety small-batch production lines na nangangailangan ng isang robot na humawak ng maraming uri ng bahagi. Ang pre-assembled integrated module ay lubos na nagpapaikli sa cycle ng station-commissioning.
Mga Pangunahing Punto sa Pag-install at Pag-komisyon
1. I-mount ang robot-side master base sa robot flange; higpitan ang mounting bolts nang mahigpit na sumusunod sa torque-values na nakasaad sa opisyal na dokumentasyon. Iwasan ang over-torque fastening na maaaring magdulot ng base-body micro-deformation.
2. Maghanda ng tool-rest station para sa paglalagay ng mga idle na tool-side gripper modules. Garantiyahan ang katumpakan ng pagpoposisyon ng tool-rest upang suportahan ang stable na awtomatikong docking.
3. Kumpletuhin ang pneumatic-circuit na koneksyon para sa robot-side base; i-install ang air-filter pressure-regulator unit sa front-end ng compressed-air inlet. Patatagin ang gumaganang air-pressure sa loob ng 0.5-0.7 MPa.
4. Ikonekta ang sensor-signal cable sa robot-PLC IO-port; i-verify ang lock-status-feedback-signal logic; i-configure ang robot motion-interlock logic: hindi dapat gumanap ang robot ng high-speed na paggalaw maliban kung natanggap ang signal na "ganap na naka-lock".
5. Isagawa muna ang manual jog-mode docking-simulation bago ang awtomatikong pag-ikot ng produksyon. Suriin ang pagkakinis ng docking, air-tightness at kawastuhan ng signal-feedback. Tanggalin ang mga panganib sa mekanikal na panghihimasok.
6. Mag-compile ng mga sub-routine sa pagbabago ng tool ng robot-program; tukuyin ang ligtas na paparating na distansya at mga parameter ng bilis ng docking. Iwasan ang high-speed hard-collision sa pagitan ng master-base at slave-module.
Pagkuha at Pagsusuri ng Proyekto
Core value ng JWGRIP N160 Robot Quick Change Gripper Module:
① Integrated na one-body design na pinagsasama ang mabilisang pagbabago na interface at parallel gripper, inaalis ang intermediate flange tolerance stack-up
② ≤±0.010 mm katumpakan ng repeat-positioning
③ Mechanical self-locking + electrical signal dual-safety mechanism, CE-compliant
④ Naka-embed na layout ng panloob na gas-circuit, pag-iwas sa panlabas na abrasyon ng tubo
⑤ Modular na maaaring palitan na mga bahagi ng suot, mababang gastos sa pagpapanatili
⑥ Multi-gripping-force-grade product matrix, tugma sa mainstream na pang-industriya at collaborative na mga robot
⑦ In-house full-process na pagmamanupaktura, mahigpit na pre-delivery cyclic verification
Nilulutas nito ang mga pangunahing bottleneck ng istasyon ng automation:
Pinagsama-samang pagpapaubaya mula sa split quick-change disc + gripper assembly
Mahabang on-site na pag-assemble at oras ng pagkakalibrate
Panlabas na air-tube abrasion at air-leakage failure
Panganib sa kaligtasan ng pagbagsak ng tool sa ilalim ng pagkawala ng suplay ng hangin
Mataas na gastos sa pagpapanatili mula sa mga non-modular wearing-parts
Mga paalala sa pagsusuri ng proyekto:
1. Kumpirmahin ang aktwal na dimensyon ng robot-flange at kinakailangang rated-load (isaalang-alang ang dynamic na impact-load, hindi lamang static na timbang ng gripper + workpiece). Magreserba ng sapat na margin sa kaligtasan.
2. Linawin ang gripping-force grade, jaw opening stroke at jaw profile na kinakailangan para sa mga target na workpiece.
3. I-verify ang kalidad ng compressed-air-source ng workshop at katatagan ng presyon; magrekomenda ng kumbinasyon ng air-filter pressure-regulator kung ang presyon ay malubha na nagbabago.
4. Kumpirmahin ang kundisyon ng mapagkukunan ng robot-PLC IO para sa pagtanggap ng lock-status-signal. Nagbibigay ang JWGRIP ng libreng electrical-interface-documentation.
5. Napagtatanto ng mga karaniwang stocked na bersyon ang mabilis na paghahatid; magpatibay ng customized / OEM na serbisyo para sa espesyal na flange, espesyal na sealing-grade (IP upgrade), espesyal na panga-profile o ultra-large-stroke na kinakailangan.
FAQ
Q1: Magagawa ba ng N160 Robot Quick-Change Gripper Module ang ganap na awtomatikong pagpapalit ng tool nang walang manu-manong pag-disassembly ng bolt?
Oo. Ang N160 Robot Quick Change Gripper Module ay tumutugon sa pneumatic control signal mula sa robot system at awtomatikong nakumpleto ang pag-lock-unlock. Ang logic ng tool-swap ay maaaring isama sa robot program. Ang tool-storage rack para sa paglalagay ng mga idle na tool-side module ay kailangang ihanda on-site.
Q2: Kailangan ko ba ng malakihang coordinate na muling pag-calibrate sa tuwing magpapalit ng tool-side modules?
Sa ilalim ng tamang kondisyon ng pag-install, ulitin ang katumpakan ng pagpoposisyon ≤±0.010 mm. Ang malakihang muling pagkakalibrate ay hindi kailangan; ang maliit na fine-tuning ay maaaring tapusin sa panahon ng paunang pag-commissioning.
Q3: Ang aking robot flange ay hindi karaniwan, maaari ko bang gamitin ang N160 Robot Quick-Change Gripper Module?
Ang N160 Robot Quick-Change Gripper Module na in-stock na mga modelo ay akma sa mga pangunahing flanges ng robot. Para sa hindi karaniwang interface, maaaring baguhin ng customized at OEM service ang mounting flange ayon sa mga drawing ng customer.
Q4: Ano ang mangyayari kung aksidenteng naputol ang supply ng hangin sa paggalaw ng robot?
Ang mekanikal na istraktura ng self-locking ay built-in. Kahit na ang compressed-air ay nawawala, ang mga nakaka-lock na ngipin ay patuloy na nagme-meshing upang maiwasan ang pagbagsak ng tool-side module. Ang pagkilos sa pag-unlock ay maaari lamang ma-trigger kapag ang signal ng pag-unlock at wastong presyon ng hangin ay umiiral nang sabay-sabay.
Q5: Anong cycle ng maintenance ang dapat kong sundin para sa N160 Robot Quick-Change Gripper Module?
Sa ilalim ng 24 na oras na tuluy-tuloy na produksyon, siyasatin ang mga consumable na bahagi tuwing 250 000 cycle, linisin ang ibabaw ng datum at magdagdag ng anti-wear grease. Paikliin ang pagitan ng pagpapanatili para sa heavy-dust workshop.
Q6: Maaari bang gumana ang N160 Robot Quick-Change Gripper Module sa ilalim ng splash-prone workshop?
Ang karaniwang bersyon ay umabot sa gradong IP53, angkop para sa ordinaryong pagawaan. Para sa splash-prone, high-humidity at bahagyang corrosive na kapaligiran, piliin ang customized na N160 Robot Quick-Change Gripper Module na may upgraded sealing at anti-corrosion treatment.
Magpadala ng Inquiry
Impormasyon sa Pakikipag-ugnayan
-
Address
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
Email
Maligayang pagdating upang magpadala ng pagtatanong sa JWGRIP. Ang aming propesyonal na teknikal at sales team ay magbibigay ng libreng pagpili ng fixture, customized na disenyo ng solusyon at tumpak na quotation.
Mga Rekomendasyon sa Balita