Pilipino
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Propesyonal na Robot Quick Change Gripper Series Manufacturer para sa Industrial Automation
Bilang isang automation-focused retrofit supplier ng Robot Quick Change Gripper Series,JWGRIPnaghahatid ng mga tray coupling adapter, robot-end gripping modules at articulated grabbing arms na may mechanical fatigue testing at standardized batch production para sa CNC workshops at automation integrators na humahabol sa partial-line automation habang pinapanatili ang kasalukuyang manual-operation workholding infrastructure. Ang robot-side switching hardware na ito ay nag-aalis ng mga pangunahing hadlang sa pag-upgrade nang walang ganap na pagpapalit ng fixture. Ipinares sa UPC Zero Point Positioning Series atSerye ng Zero Point Pallet, bumubuo ito ng kumpletong automated na mga daloy ng trabaho sa paghawak ng materyal para sa tuluy-tuloy na paglipat ng workpiece sa pagitan ng mga istasyon ng robot-operated at manual-setup. Ang mahigpit na mechanical locking stroke at positioning-pin tolerance na mga kontrol ay inilalapat sa mass-production upang magarantiya ang pangmatagalang katatagan ng paghahanap sa ilalim ng magkahalong manual-automation na mga kondisyon ng produksyon.
Mensahe ng Kasalanan
Ang isang malaking bilang ng mga machine shop ay nagmamay-ari na ng mga mature manual fixture system. Kapag nagpaplano ang mga tagapamahala ng halaman na ipakilala ang robotic handling, madalas nilang ipinapalagay na ang pagbili ng braso ng robot na mag-isa ay maghahatid ng mga resulta ng paggawa ng mga ilaw. Sa katotohanan, ang mga katawan ng robot ay mga aparatong nagpapagana lamang ng paggalaw. Kung walang katugmang end-effector switching hardware, ang mga robot ay hindi maaasahang makakahawak, makakaangat at makakahanap ng mga kasalukuyang pallet at fixture sa lugar ng produksyon.
Anong mga negatibong kahihinatnan ang nagmumula sa hindi tugmang robot na humahawak ng hardware?
Maaaring mangyari ang maluwag na pagkakabit, offset grabbing position, o hindi sinasadyang pagbagsak ng papag sa panahon ng high-speed na paggalaw ng robot. Maraming mga proyekto sa automation ang nagdurusa sa mababang oras ng pag-andar hindi dahil sa mga pagkakamali ng robot controller, ngunit dahil sa hindi tugmang hardware ng koneksyon sa pagitan ng robot flange at mga carrier ng workpiece.
Paano mo mapapanatili ang mga umiiral nang manual-setup na workflow pagkatapos magdagdag ng robot hardware?
Maraming early automation transformation scheme ang nagpipilit sa mga workshop na pumili ng full-automatic na mode at abandunahin ang maginhawang manu-manong interbensyon. Sa real-world na small-batch-mixed production, kailangan pa rin ng mga operator na manu-manong i-load ang mga espesyal na hugis na blangko, siyasatin ang mga semi-finished na bahagi o hawakan ang emergency na pag-disassembly ng workpiece.
Ang robot-end switching hardware ba ay inilapat lamang para sa ganap na hindi nag-aalaga na mass production?
Ito ay isang karaniwang hindi pagkakaunawaan. Naghahatid din ito ng malaking halaga para sa mga semi-automated na hybrid-mode na workshop. Maaaring tapusin ng mga operator ang kumplikadong manu-manong paghahanda sa offline, at ang mga robot ang namamahala sa mga paulit-ulit na gawain sa pagdadala ng papag.
Mga Pagkakaiba sa Paggana
Robot Quick Change Gripper Tray Coupling: Ang intermediate connecting component na ito ay nagtatatag ng matatag na mekanikal na pagtutugma ng relasyon sa pagitan ng gripping modules at target pallets. Ito ay sumisipsip ng maliit na paglihis ng posisyon na nabuo ng mga error sa pagpoposisyon ng paggalaw ng robot, na nag-iwas sa matibay na pinsala sa banggaan sa pagitan ng mga mekanikal na istruktura sa panahon ng mga high-speed transfer cycle.
N160 Robot Quick Change Gripper Module: Ang core flange-mounted module na ito ay nagsisilbing base unit na direktang naka-install sa robot output flange. Nagbibigay ito ng standardized locking interface para sa kasunod na paghawak ng mga armas, na nagbibigay-daan sa mabilis na pagpapalit ng iba't ibang end tool nang hindi paulit-ulit na binabago ang mga parameter ng robot program.
N160 Hinge Linkage Arm para sa Robot Quick Change Gripper: Ang movable executing arm na pisikal na nakikipag-ugnay sa pallet outer contours. Ang structural outline nito ay na-optimize ayon sa pallet edge geometry, na nagbibigay ng matatag na pambalot-style grabbing force. Pinipigilan nito ang pagdulas sa ilalim ng acceleration at deceleration sa panahon ng paggalaw ng trajectory ng robot.
Mga Tagapagpahiwatig ng Pangunahing Pagsusuri
Paano makumpirma kung ang na-rate na load ay tumutugma sa mga aktwal na hinihingi sa produksyon?
Ang mga gumagamit ay hindi maaaring sumangguni lamang sa data ng nominal na pag-load ng robot-arm. Kailangan nilang kalkulahin ang kabuuang timbang kabilang ang gripper module, linkage arm, pallet, fixture at raw workpiece. Ang paglampas sa composite load ay magpapabilis ng mekanikal na pagkasira at magdudulot ng mga nakatagong panganib sa pagbaba.
Bakit ang katumpakan ng paulit-ulit na pagpoposisyon ng pagkilos ng paghawak ay kasinghalaga ng katumpakan ng zero-point chuck?
Kahit na ang mga machine-side chuck ay nagtataglay ng katumpakan sa antas ng micron, kung ang robot gripper ay gumagawa ng malaking paglihis ng posisyon sa panahon ng pagpili at paglalagay ng mga pallet, ang pangkalahatang katumpakan ng system ay mababawasan nang malaki. Ang error sa pagpoposisyon sa gilid ng gripper ay ipapasa sa buong workholding loop.
Anong mga salik sa kapaligiran ang dapat isaalang-alang para sa robot-end hardware?
Gumagana ang mga robot na end-effector sa loob ng mga peripheral zone ng machine-tool, na binubugbog sa pamamagitan ng pagputol ng coolant, metal chips at oil mist. Dapat labanan ng hardware surface treatment at sealing performance ang corrosion at chip-jamming sa loob ng magkasanib na mga posisyong gumagalaw.
Paano maisasakatuparan ang tuluy-tuloy na docking gamit ang peripheral zero-point workholding hardware?
Anong mga kinakailangan ang kailangan para sa pakikipagtulungan sa UPC Zero Point Positioning Series?
Panatilihin ang pare-parehong panlabas na contour na mga sukat ng grabbing para sa mga target na pallet. Ang geometry ng hinge linkage arm ay dapat tumutugma sa UPC-series pallet edge structure, para makumpleto ng mga robot ang stable picking action para sa mga robot-compatible na pallets.
Anong mga benepisyo ang dulot ng pagtutugma sa Zero Point Pallet Series?
Gamit ang tray coupling adapter, maaari ring hawakan ng mga robot ang mga ordinaryong pallet na ginagamit nang manu-mano. Hindi kailangang palitan ng mga tindahan ang lahat ng umiiral na mga pallet upang maisakatuparan ang semi-automated na pagbabago, na nagpoprotekta sa nakaraang pamumuhunan sa hardware.
Anong mga nakatagong panganib ang dapat iwasan sa pagpapatakbo ng hybrid-mode?
Pigilan ang magkahalong paggamit ng mga pallet na may iba't ibang panlabas na sukat sa isang robot working area. Ang iba't ibang laki ng outline ay magdudulot ng mga maling posisyon sa paghawak. Ang mahigpit na pamamahala sa pag-uuri ng papag ay dapat isagawa on-site.
Mga katangian ng materyal at proseso ng hardware
Ang mga pangunahing istrukturang katawan ng mga module ng gripper at mga linkage arm ay gumagamit ng high-strength alloy steel. Ang mga key contact at locking surface ay tumatanggap ng carburizing quenching at precision grinding. Ang bawat natapos na bahagi ay pumasa sa paulit-ulit na grab-release cyclic fatigue testing bago ipadala. Ang pagpapapangit ng istruktura ay mahigpit na kinokontrol sa ilalim ng na-rate na mga kondisyon ng full-load.
Ang mga dimensyon ng flange na koneksyon ay sumusunod sa mga pangunahing pamantayan ng interface ng robot na pang-industriya. Ang mga pangunahing posisyon ng butas sa pag-install ay nagpapanatili ng pagpapalitan, na binabawasan ang pangalawang pagbabago sa trabaho sa panahon ng pag-install sa site.
Sinasaklaw ng mga serbisyo ng custom-adaptation ang pagsasaayos ng grabbing stroke, mga espesyal na flange conversion plate at anti-wear surface treatment, upang magkasya sa mga hindi karaniwang balangkas ng papag at iba't ibang tatak ng robot.
Application Notes
Ang mga bahagi ng robot-side gripping ay may madalas na epekto ng acceleration-deceleration sa bawat ikot ng paggalaw. Ang akumulasyon ng chip sa loob ng mga hinge joints ay magpapataas ng motion resistance at magbubunga ng grabbing offset. Ang pana-panahong pinagsamang paglilinis at pagpapadulas ay dapat na isama sa pang-araw-araw na mga checklist sa pagpapanatili ng kagamitan. Ang tuluy-tuloy na operasyon nang walang regular na pag-aalaga ay unti-unting magpapababa sa katatagan ng grabbing, kahit na para sa mahusay na engineered na mga bahagi ng automation.

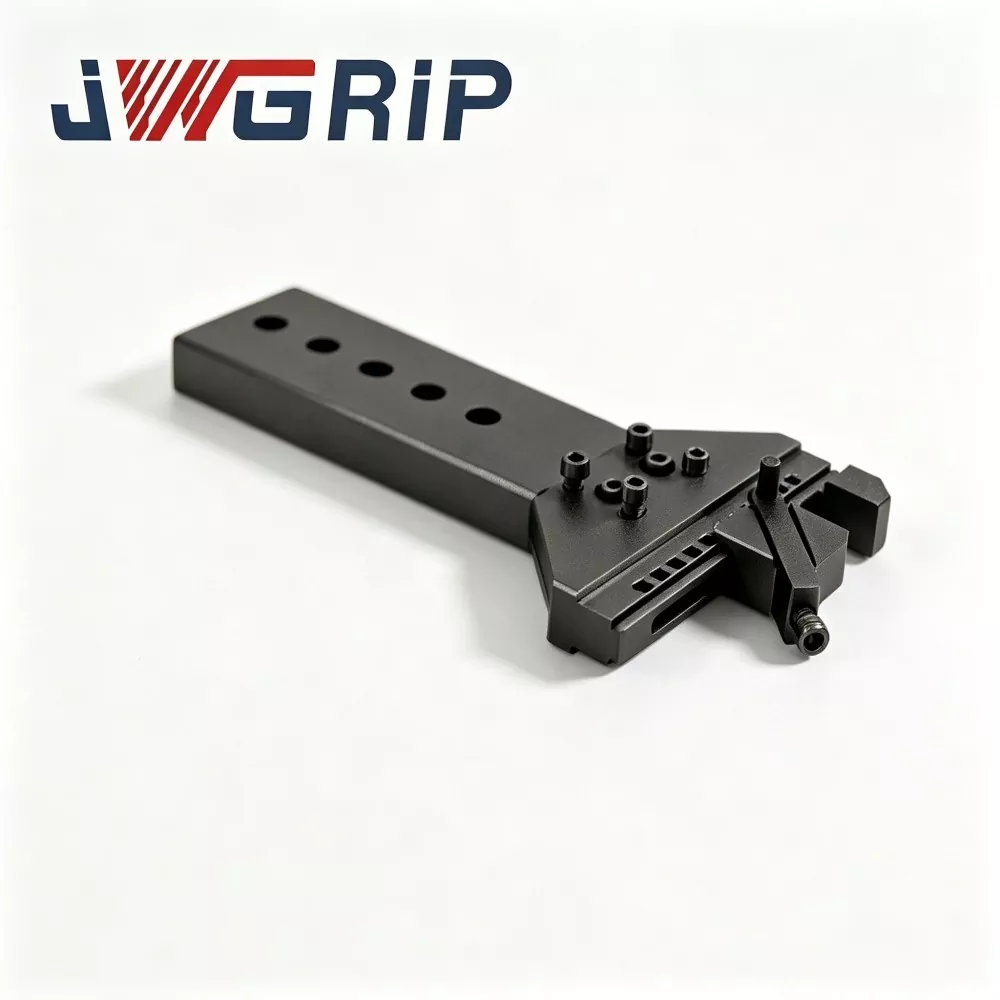

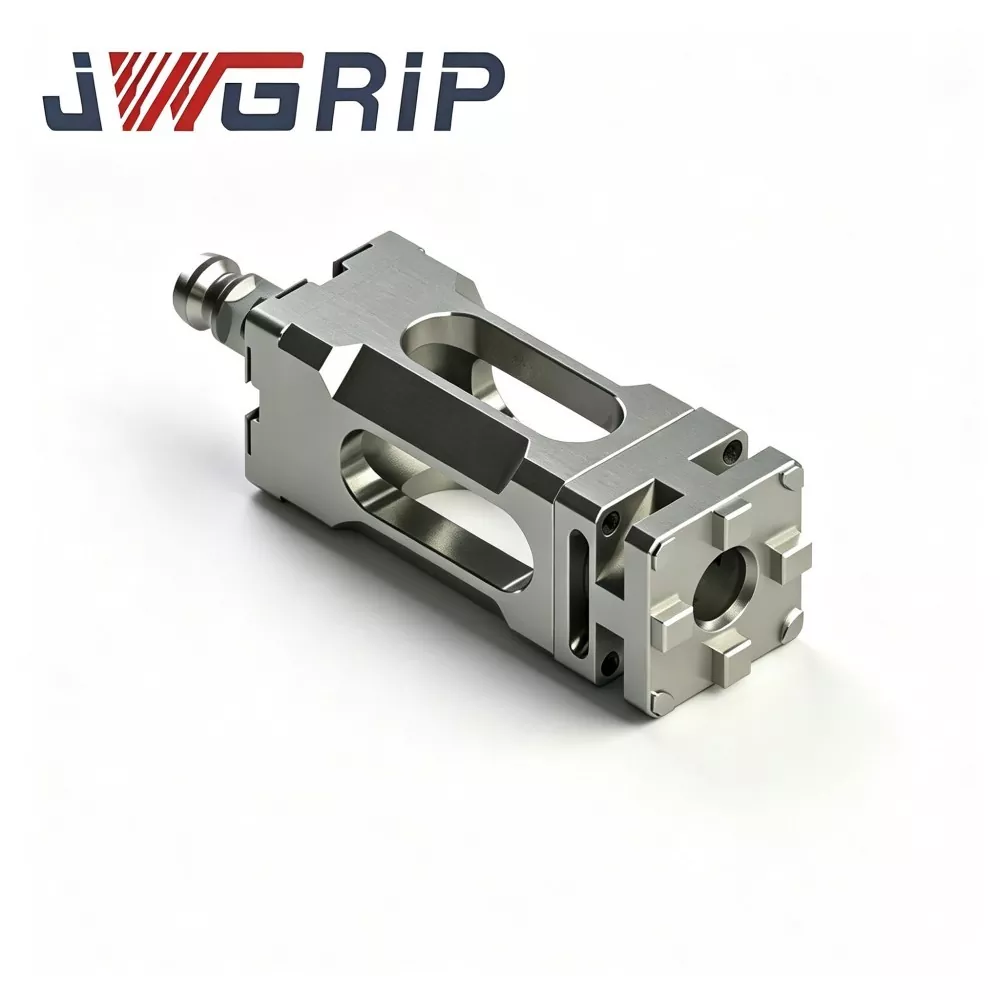
- View as
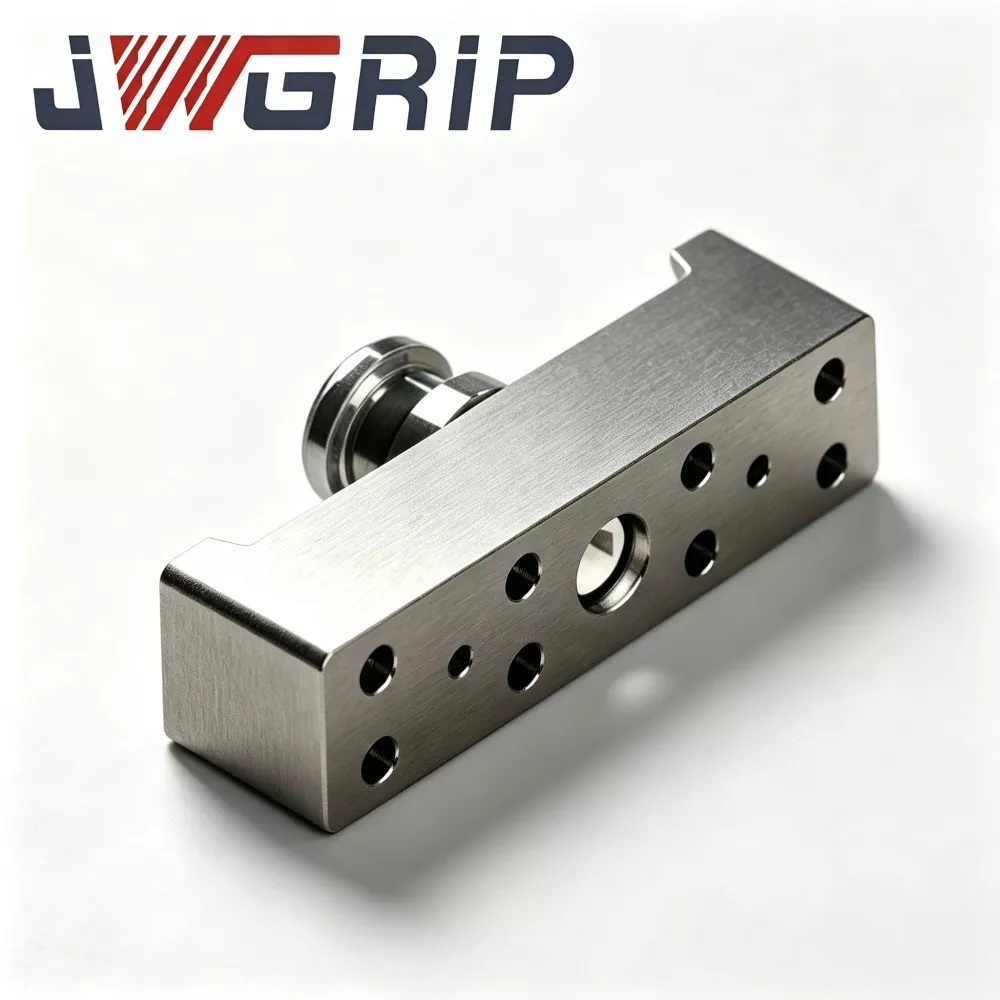
N160 Hinge Linkage Arm para sa Robot Quick Change Gripper
Ang JWGRIP ay ang propesyonal na tagagawa at tagapagtustos ng N160 Hinge Linkage Arm para sa Robot Quick Change Gripper sa China, na nagbibigay ng serbisyo sa Direktang Pabrika ng mga karaniwang produkto na ganap na nasa Stock upang suportahan ang global automation project deployment at pagpapanatili ng workshop. Ito ay isang high-performance na core force-transmission hinge rocker component na partikular na ginawa para sa N160 series robot quick change gripper modules. Isinasama nito ang optimized force transmission structure at hot-forged integrated forming technology sa iisang functional unit, na nagsisilbing key kinematic part na nagko-convert ng linear piston driving force sa gripper jaw swinging clamping motion.
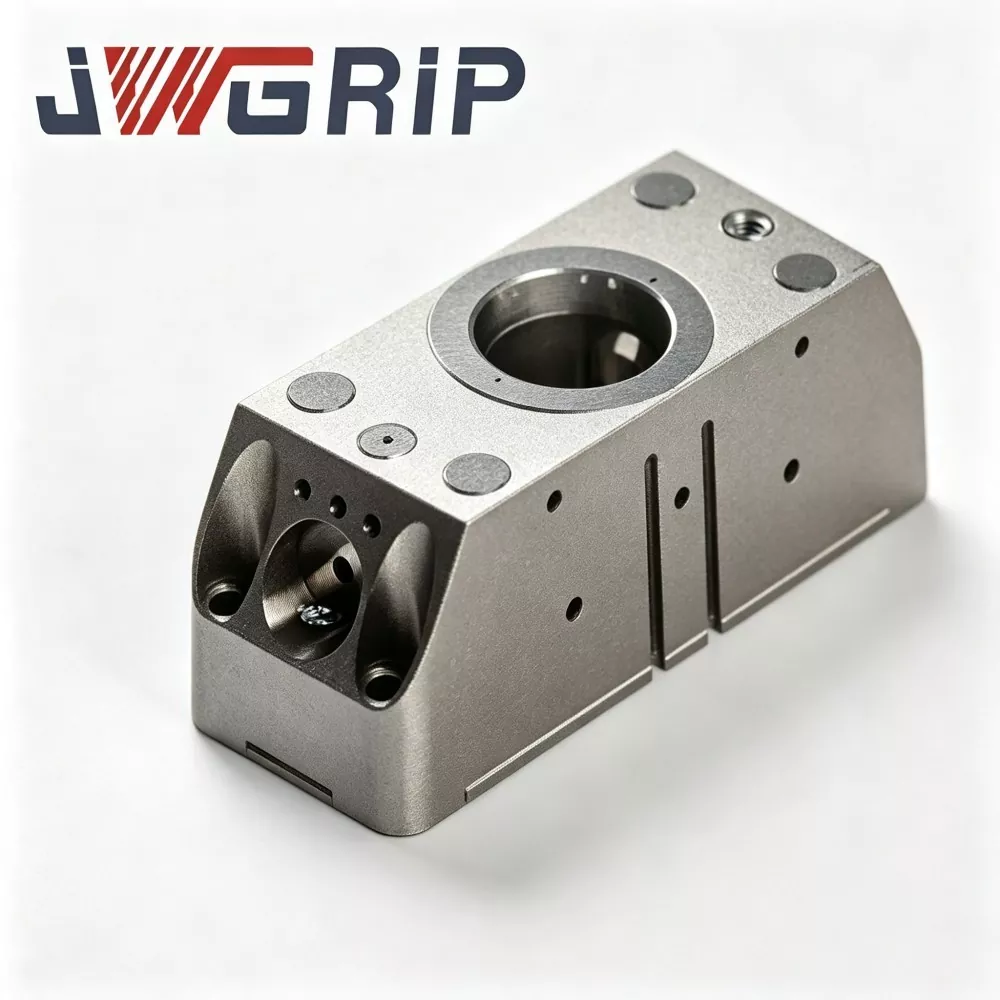
N160 Robot Quick Change Gripper Module
Ang JWGRIP ay ang propesyonal na tagagawa at supplier ng N160 Robot Quick Change Gripper Module sa China, na sumusuporta sa pagkuha ng Bulk Order at nagbibigay ng tunay na Presyo ng Pabrika para sa mga kasosyo sa global na automation na proyekto. Ito ay isang bagong upgrade na integrated robot end-of-arm execution unit na espesyal na idinisenyo para sa modernong flexible unmanned production lines. Makabagong pagsasama ng pneumatic parallel gripper at robot quick-change interface sa isang modular body, inaalis nito ang pangangailangan para sa magkahiwalay na quick-change disc at independent gripper assembly, na hindi nangangailangan ng karagdagang multi-layer connecting flanges o transitional accessories.
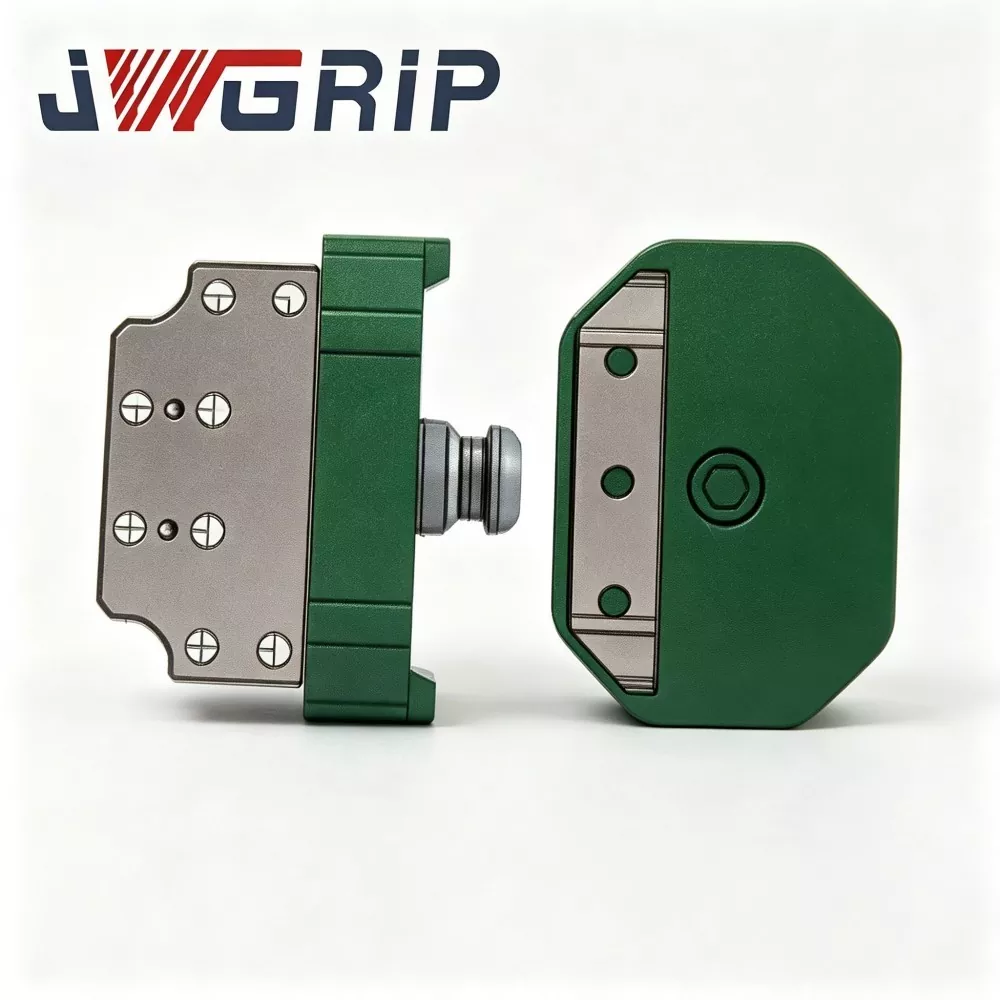
Robot Quick Change Gripper Tray Coupling
Ang JWGRIP ay ang tagagawa at supplier ng propesyonal na Robot Quick Change Gripper Tray Coupling sa China. Ito ay isang advanced integrated robot end-effector switching component na espesyal na idinisenyo para sa flexible unmanned automated production lines. Pinagsasama nito ang high-strength alloy steel structural configuration at precision grinding process sa iisang unit, na napagtatanto ang ganap na awtomatikong robot tool switching nang walang manu-manong interbensyon sa panahon ng pagpapalit ng grippers, trays at iba pang end tools.
Ang JWGRIP ay isang propesyonal na Robot Quick Change Gripper Series tagagawa at supplier sa China. Malugod ka naming tinatanggap sa pakyawan na mataas na kalidad na mga produkto sa mapagkumpitensyang presyo mula sa aming pabrika.
Mga Rekomendasyon sa Balita