Pilipino
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Pinagkakatiwalaang UPC Zero Point Positioning Series Manufacturer para sa High Precision Workholding
Bilang isang pang-industriyang OEM at ODM na supplier ng UPC Zero Point Positioning Series,JWGRIPnagsasagawa ng structural iteration, mechanical validation at mass manufacturing para sa robot-matched pallets, magnetic locating base at mechanical connecting arms. Ang robot-compatible locating hardware suite na ito ay layunin-built para sa mga manufacturer na naglalayong palawakin ang robotic material handling capacity nang hindi inaayos ang kanilang kasalukuyang CNC machine base. Sa tabi ng portfolio ng hardware na ito, maaaring makamit ang mga katugmang resulta ng tooling kapag ipinares saSerye ng Zero Point Palletat Zero Point Clamping Chuck series, na bumubuo ng hybrid manual-automatic locating workflows sa buong shop-floor. Ang lahat ng mga pangunahing dimensyon ng pagsasama ay mahigpit na sumusunod sa pinag-isang mga pamantayan ng interface upang magarantiya ang tuluy-tuloy na cross-series na interoperability.
Bottleneck ng Application
Maraming mga kumbensyonal na zero-point na set ng hardware ang binuo para lang sa manual loading at unloading operations. Kapag ang mga pabrika ay nagdagdag ng mga armas ng robot para sa produksyon na walang tao, mabilis silang nagkakaroon ng mga praktikal na balakid. Ang mga standard na pallet ay kulang sa dedikadong mekanikal na mga feature sa grabbing, ang mga ordinaryong chuck ay hindi makakatanggap ng mga robot-delivered pallets nang matatag, at ang mga operator ay nahaharap sa karagdagang pagbabago sa trabaho upang gumawa ng lumang hardware na angkop sa mga robotic station.
Paano kung gusto mong lumipat nang flexible sa pagitan ng manu-manong operasyon at robotic na paghawak sa parehong istasyon ng makina? Pinipilit ng maraming maagang solusyon sa automation ang mga workshop na pumili ng isang mode nang permanente. Alinman sa ganap mong awtomatiko at mawawalan ka ng mabilis na manu-manong interbensyon, o manatili ka sa manu-manong paglo-load at isuko ang mga potensyal na produksyon na patayin ang mga ilaw.
Paano mo maiiwasan ang magastos na full-scale na pagpapalit ng hardware kapag nire-retrofit ang mga robot sa mga umiiral nang makina? Ang kumpletong pagpapalit ng lahat ng mga pallet at chuck ay lumilikha ng mabigat na capital waste. Maraming production manager ang naghahanap ng modular add-on na hardware na maaaring magkasabay sa kanilang kasalukuyang zero-point na imprastraktura. Iyan ay eksakto kung saan ang seryeng ito ay naghahatid ng nasasalat na praktikal na halaga
Mga Bahagi ng Modular Tooling
UPC Zero Point Pallet na may Power Chuck: Ang pinagsama-samang pallet unit na ito ay nag-embed ng mga built-in na malalakas na bahagi ng clamping. Dinisenyo para sa direktang paghawak at paglalagay ng robot, inaalis nito ang mga karagdagang intermediate adapter. Maaari itong direktang ibigay sa pamamagitan ng mga mekanikal na armas at naka-lock sa lugar nang walang hawakan ng tao, na angkop para sa tuluy-tuloy na pagproseso ng batch-part sa ilalim ng mga kondisyong hindi binabantayan.
UPC Magnetic Zero Point Pallet: Gumagamit ito ng magnetic-assisted locating logic na iba sa purong mechanical locking scheme. Pinapanatili ng magnetic pre-positioning ang papag bago magkabisa ang pormal na mekanikal na pag-lock. Ang function na pre-position na ito ay epektibong pumipigil sa pagdulas o pag-offset ng papag sa panahon ng high-speed na paggalaw ng robot at mabilis na paglipat ng mga aksyon. Ito ay mahusay na gumaganap para sa manipis na pader na workpiece at light-weight fixture assemblies.
UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer: Nagsisilbing mechanical executing end na naka-mount sa mga flanges ng robot, ang linkage arm na ito ay nagsasagawa ng mga pagkilos sa paghawak, pag-angat at pagdadala para sa mga target na pallet. Ang mga istrukturang sukat nito ay tiyak na tumugma sa panlabas na profile ng mga UPC-series na pallets, na nag-iwas sa maling pag-grab at pagbagsak ng mga panganib sa panahon ng mga high-speed na robotic cycle.
Mga Segment ng Pagsentro ng UPC para sa Zero Point Chucking System: Ang mga segment na ito sa pagsentro ay nagsisilbing mga pantulong na bahagi ng pagpapalit ng pagpoposisyon. Pino-fine-tune nila ang tolerance ng datum kapag ang interface ng mga pallet at machine-side chuck, na nagbibigay ng kompensasyon sa maliliit na paglihis ng assembly na nabuo sa panahon ng pangmatagalang operasyon ng workshop. Pinapalawig nila ang magagamit na buhay ng serbisyo ng buong hanay ng paghahanap.
Mga Paghahanda at Panuntunan Para sa Hybrid Loading Mode Switching
Anong mga paghahanda ang dapat kumpletuhin para sa mixed-mode switching?
Panatilihin ang pinag-isang mga pamantayan ng datum para sa parehong mga robot-served na UPC pallet at manually operated pallet na mula sa Zero Point Pallet Series. Ginagarantiyahan ng magkaparehong mga detalye ng pull-stud ang pisikal na pagpapalitan sa parehong machine-side chuck.
Anong mga panuntunan sa pagpapatakbo ang nangangailangan ng pansin sa panahon ng paglipat ng mode?
Kapag lumipat mula sa robotic production patungo sa manu-manong pagsasaayos, hindi kailangang i-disassemble o baguhin ng mga operator ang machine-side chuck. Pinapalitan lang nila ang mga UPC-series na robot-oriented na pallet na may ordinaryong manually-loaded pallets. Walang kinakailangang re-probing o datum reset work.
Anong mga nakatagong panganib ang dapat mong bantayan sa mga mixed-mode na daloy ng trabaho?
Bigyang-pansin ang mga limitasyon ng timbang ng paghawak ng robot. Ang kabuuang timbang ng mga workpiece at fixture ay hindi maaaring lumampas sa na-rate na load ng UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer. Ang over-loading ay magti-trigger ng positioning drift at mechanical deformation.
Pagsusuri sa Pagganap
Katumpakan ng robotic repeat transfer: Ito ay hindi lamang ang static na katumpakan ng pagpoposisyon pagkatapos i-lock. Kailangan mo ring suriin ang paglihis ng posisyon na nabuo sa buong proseso ng pag-agaw, pag-angat, paglipat at paglalagay ng robot. Ang maliit na paglihis sa panahon ng paglilipat ay lalawak sa mga halatang dimensional na error pagkatapos ng maraming ikot ng pagproseso.
Kakayahang umangkop sa kapaligiran ng mga istrukturang tinulungan ng magnetic: Para sa mga workshop na puno ng mga iron-based na cutting chips, ang mga modelo ng magnetic-type na pallet ay nangangailangan ng mga epektibong disenyo ng chip-repelling upang maiwasan ang mga scrap ng bakal na dumikit sa mga magnetic surface at sirain ang lokasyon ng flatness.
Pagganap ng anti-epekto sa mekanikal na istruktura: Ang mga pagkilos ng paglalagay ng robot na may kamay ay nagdudulot ng ilang partikular na epekto sa pakikipag-ugnayan. Ang lakas ng istruktura ng hardware ay dapat sumipsip ng madalas na paulit-ulit na epekto nang walang permanenteng pagpapapangit ng paghahanap ng mga reference na mukha.
Mga tampok ng materyal at pagkakayari
Ang mga pangunahing istrukturang katawan ay gumagamit ng high-strength quenched alloy steel. Ang pangunahing lokasyon ng contact surface ay dumaan sa mga proseso ng multi-step precision grinding. Ang mga magnetic-type na pallet assemblies ay pumasa sa paulit-ulit na magnetic-force attenuation aging testing, upang matiyak na mananatiling stable ang magnetic pre-position capacity pagkatapos ng libu-libong working cycle.
Ang lahat ng bahagi ng UPC Zero Point Positioning Series ay nagpapanatili ng pagiging tugma ng interface sa Zero Point Clamping Chuck series. Hindi kailangang itapon ng mga pabrika ang mga umiiral nang machine-side chuck kapag nagpapakilala ng mga pallet na may kakayahang robot. Ang mga kasalukuyang asset ng hardware ay maaaring patuloy na gumana sa bagong automated na layout ng produksyon.
Sinasaklaw ng hindi karaniwang suporta sa pagbabago ang paghawak sa mga sukat ng groove, pagsasaayos ng intensity ng magnetic-force at mga laki ng flange ng linkage-arm mounting, na umaangkop sa iba't ibang mga pangunahing pamantayan ng flange ng robot-brand sa merkado.
Pang-araw-araw na Pagpapanatili
Ang robot-oriented locating hardware ay hindi maghahatid ng buong performance sa pamamagitan lamang ng simpleng pag-install. Dapat pagsamahin ng pang-araw-araw na pamamahala ang pag-tune ng parameter ng robot-motion, regular na paglilinis ng chip sa mga magnetic surface at pana-panahong inspeksyon ng linkage-arm joint clearance. Kahit na ang high-grade modular hardware ay magbubunga ng mga nakatagong panganib kung aalisin ang mga nakagawiang hakbang sa pagpapanatili. Maraming mga kaso ng kulang sa pagganap ng automation-proyekto ay nagmumula sa napapabayaang araw-araw na inspeksyon sa halip na mga depekto ng hardware mismo.


- View as
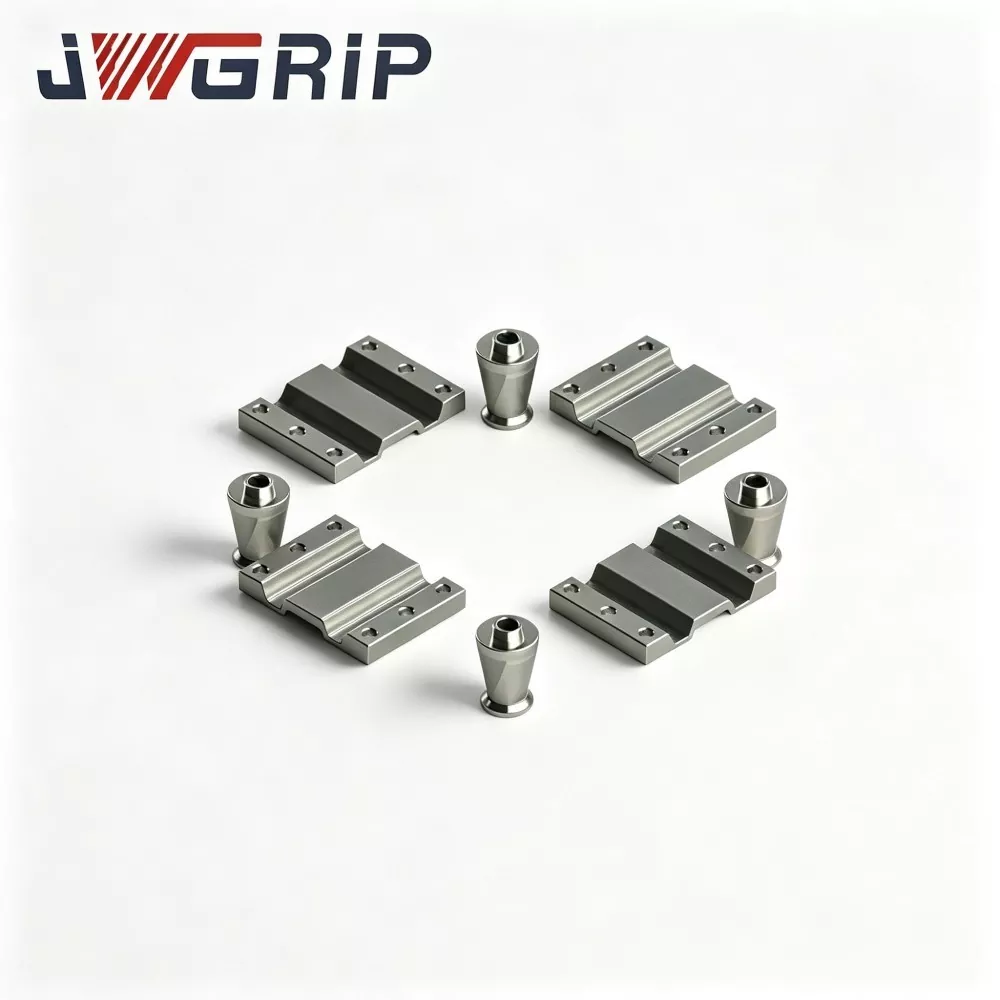
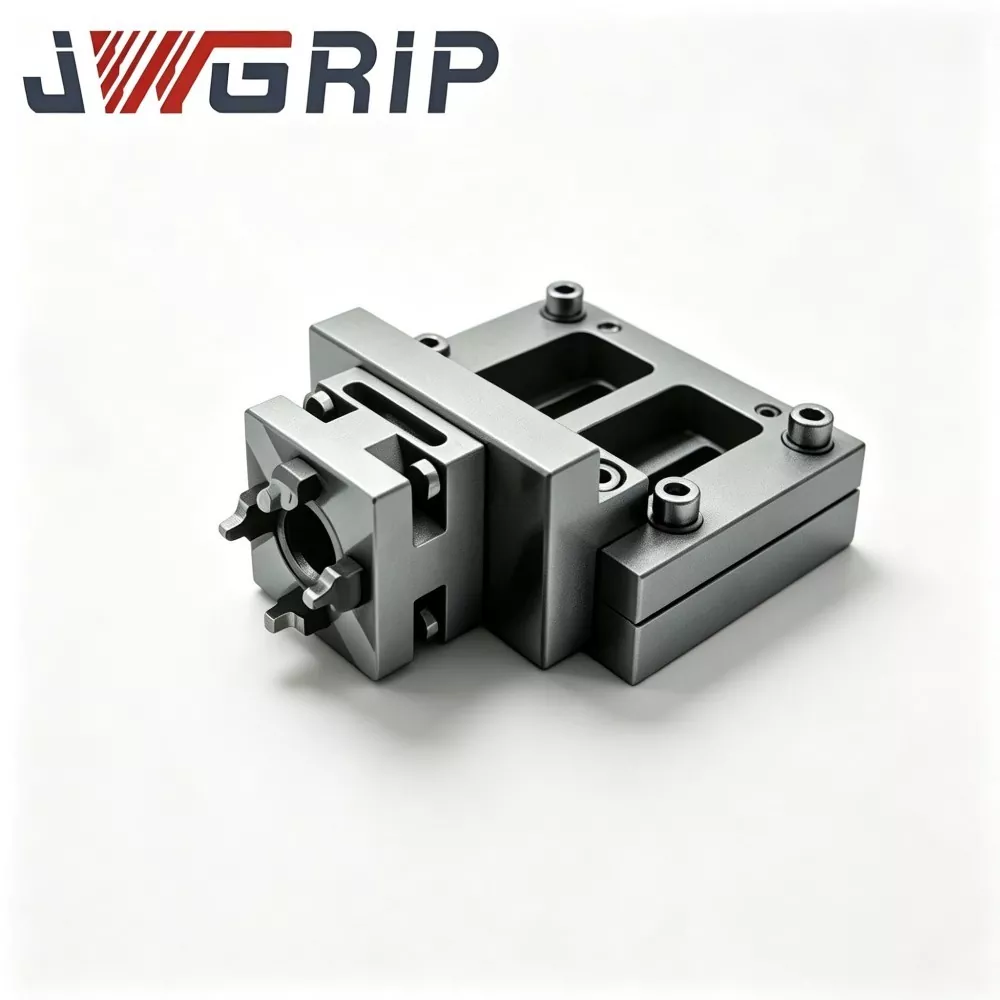
Mga Segment ng Pagsentro ng UPC para sa Zero Point Clamping System
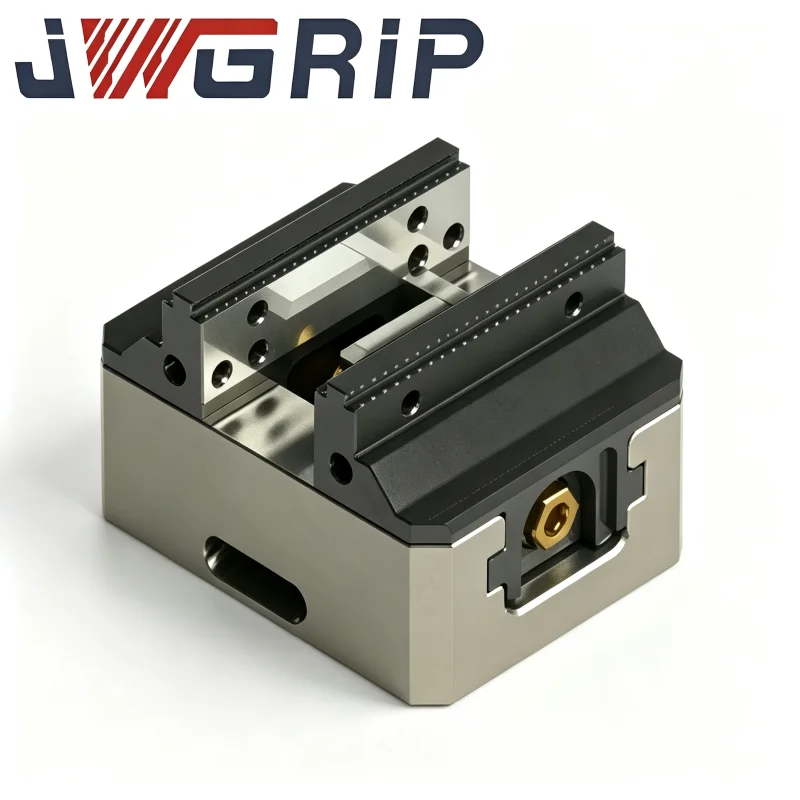
Ang JWGRIP ay ang propesyonal na manufacturer at supplier ng Customized UPC Centering Segments para sa Zero Point Clamping System sa China, na may mga standard na detalye na ganap sa Stock. Bilang mahahalagang pansuportang accessory na propesyonal na idinisenyo para sa UPC zero-point chucking system, ang mga centering segment na ito ay nagsisilbing core matching at maintenance component para sa zero-point clamping units. Ang paggamit ng high-hardness alloy steel na materyales at standardized precision processing technology, ang mga ito ay maaaring direktang iakma sa lahat ng UPC standard zero-point chuck na walang karagdagang auxiliary accessories, na sumusuporta sa standardized assembly at customized na pagbabago upang matugunan ang magkakaibang fixture matching at equipment upgrade demands.
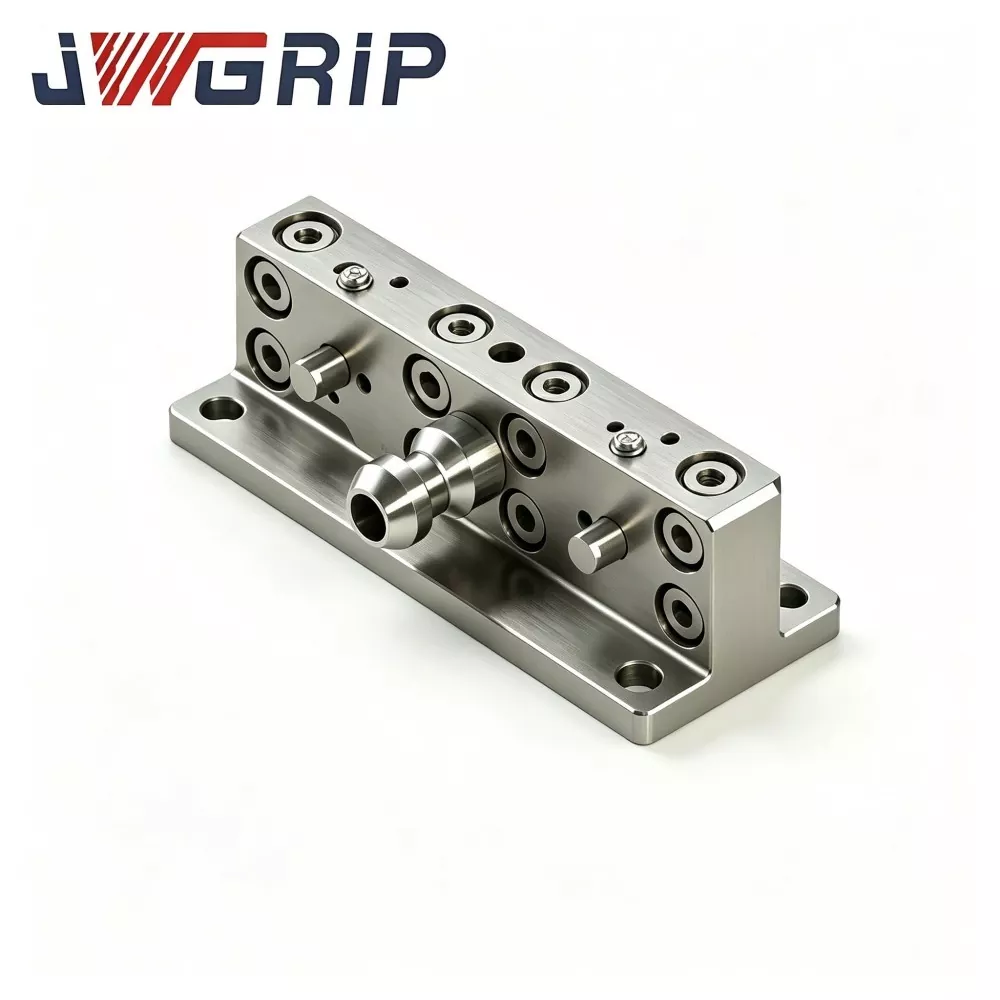
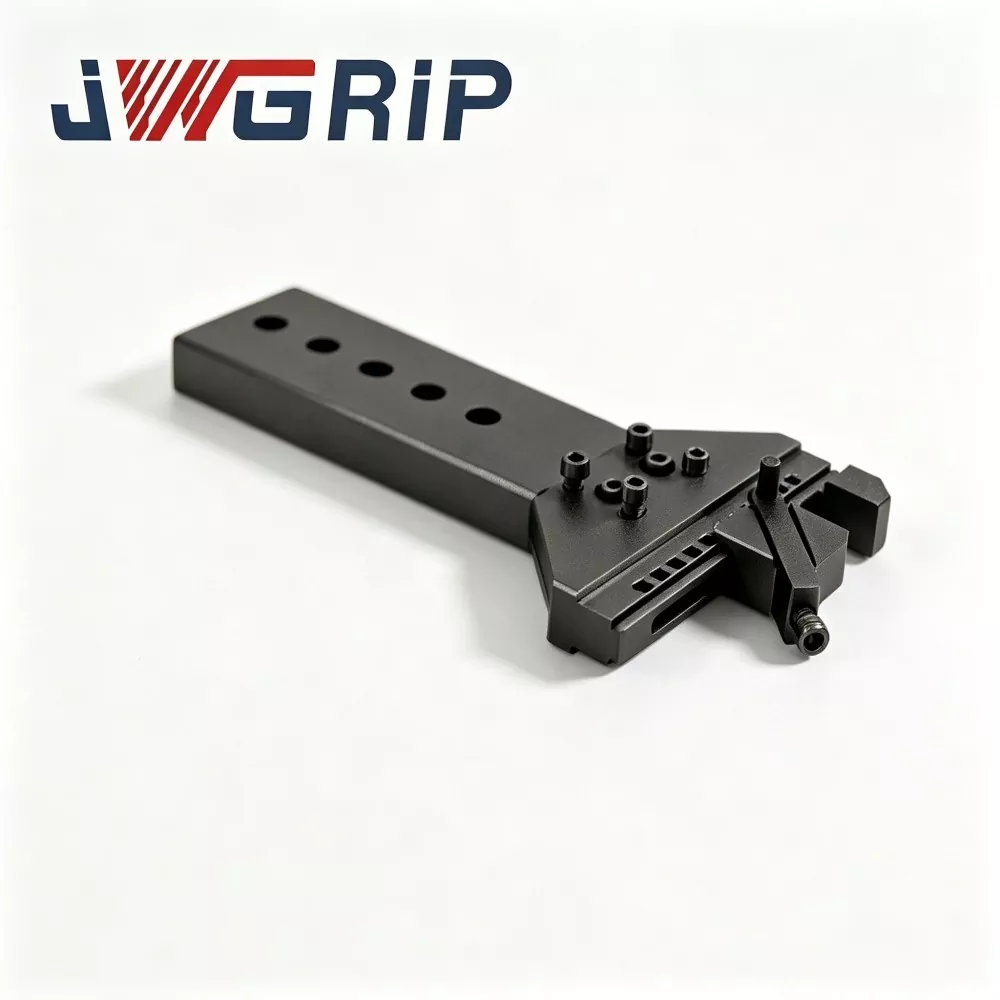
UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer
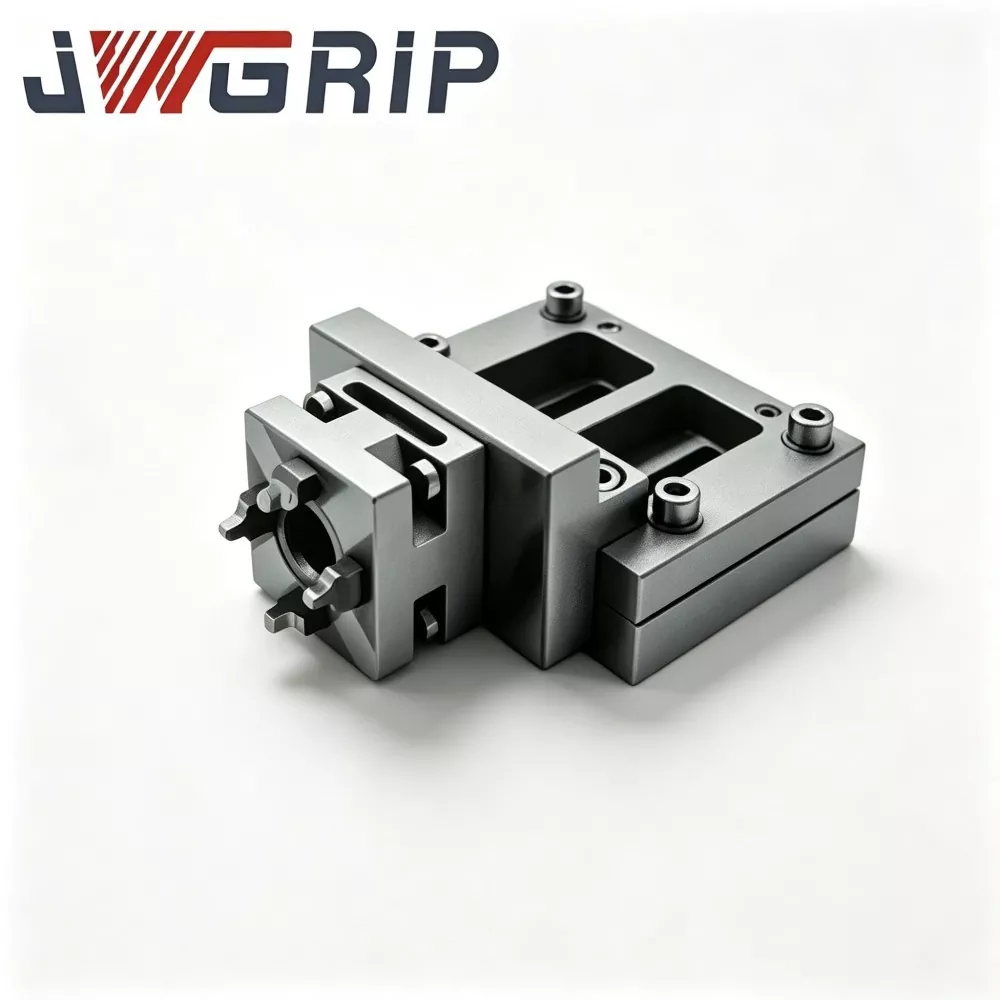
Ang JWGRIP ay isang propesyonal na OEM Exporter ng UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer sa China. Ito ay isang pangunahing structural connecting component na espesyal na idinisenyo para sa robot automatic fixture swap at unmanned CNC flexible production cells. Nagsisilbing key force-transmission medium sa pagitan ng robot end effector at UPC zero-point pallet sets, ang naka-optimize na hinge linkage arm na ito ay napagtatanto ang mekanikal na pag-lock at pag-unlock ng mga zero-point pallets na puro sa pamamagitan ng robot axis motion, na inaalis ang pangangailangan para sa karagdagang pneumatic at hydraulic auxiliary driving device.

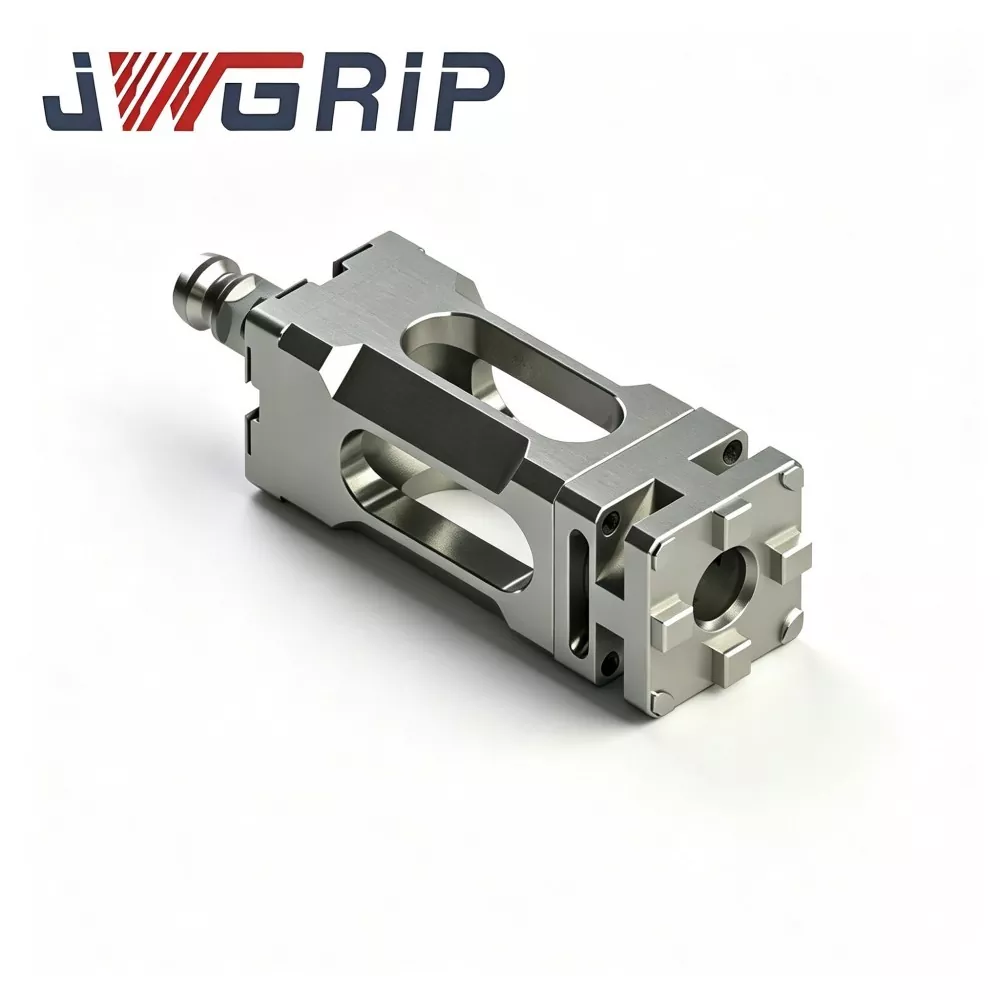
UPC Magnetic Zero Point Pallet
Ang JWGRIP ay isang propesyonal na exporter at factory-direct wholesaler sa China, na nagbibigay ng UPC Magnetic Zero Point Pallet at naghahatid ng custom na high-efficiency clamping solution para sa CNC milling, grinding at EDM workshops. Pinagsasama ng integrated pallet unit na ito ang standard UPC zero-point quick-change positioning construction na may mataas na pagganap na permanent-magnet chuck, na lumalabag sa mga pisikal na limitasyon ng tradisyonal na mechanical clamping jaws.
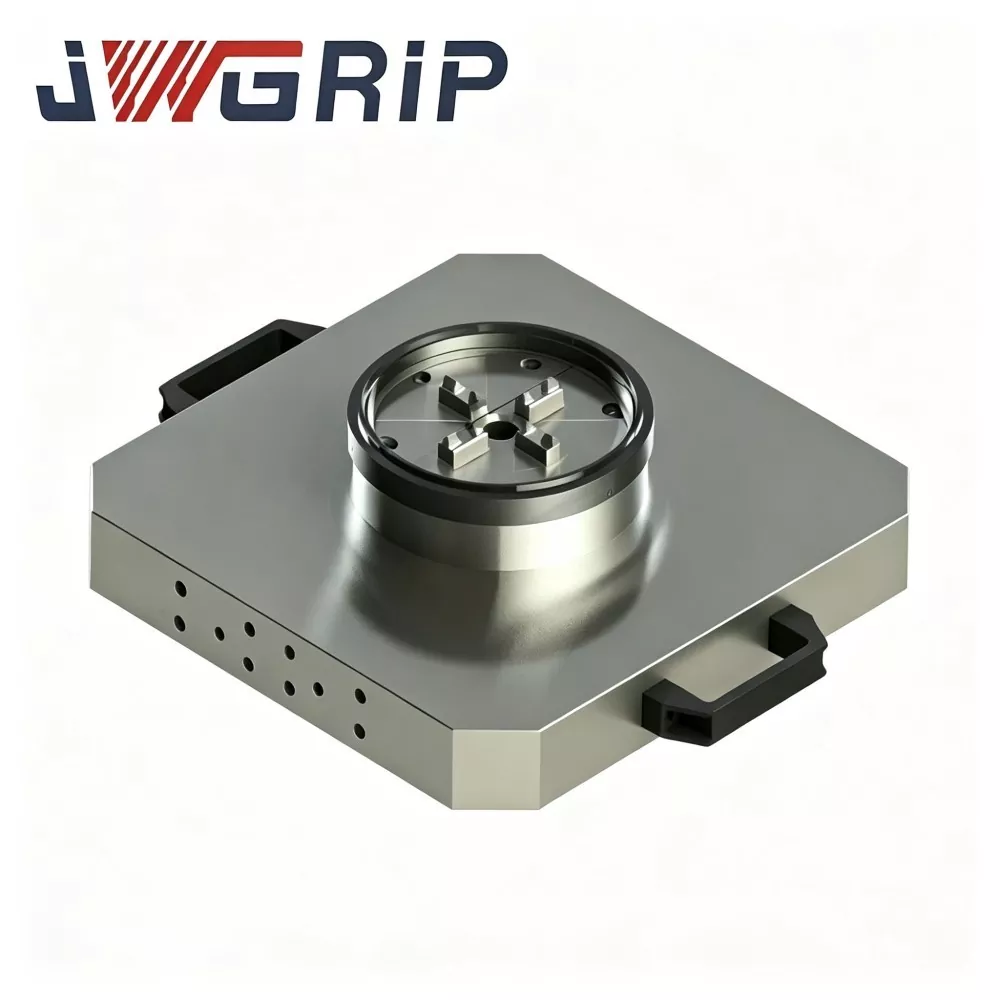
UPC Zero Point Pallet na may Power Chuck
Ang JWGRIP ay ang tagagawa at supplier ng propesyonal na UPC Zero Point Pallet na may Power Chuck sa China. Ito ay isang high-precision integrated clamping fixture na pinasadya para sa mga modernong turning-milling composite machine at vertical machining center. Ang produktong ito ay makabagong isinasama ang UPC-standard na zero-point locking mechanism at power chuck sa isang monolithic pallet structure, na inaalis ang pangangailangan para sa hiwalay na pagkuha at on-site na pagpupulong ng zero-point base at mga independent chuck accessories.
Ang JWGRIP ay isang propesyonal na UPC Zero Point Positioning Series tagagawa at supplier sa China. Malugod ka naming tinatanggap sa pakyawan na mataas na kalidad na mga produkto sa mapagkumpitensyang presyo mula sa aming pabrika.
Mga Rekomendasyon sa Balita