Pilipino
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

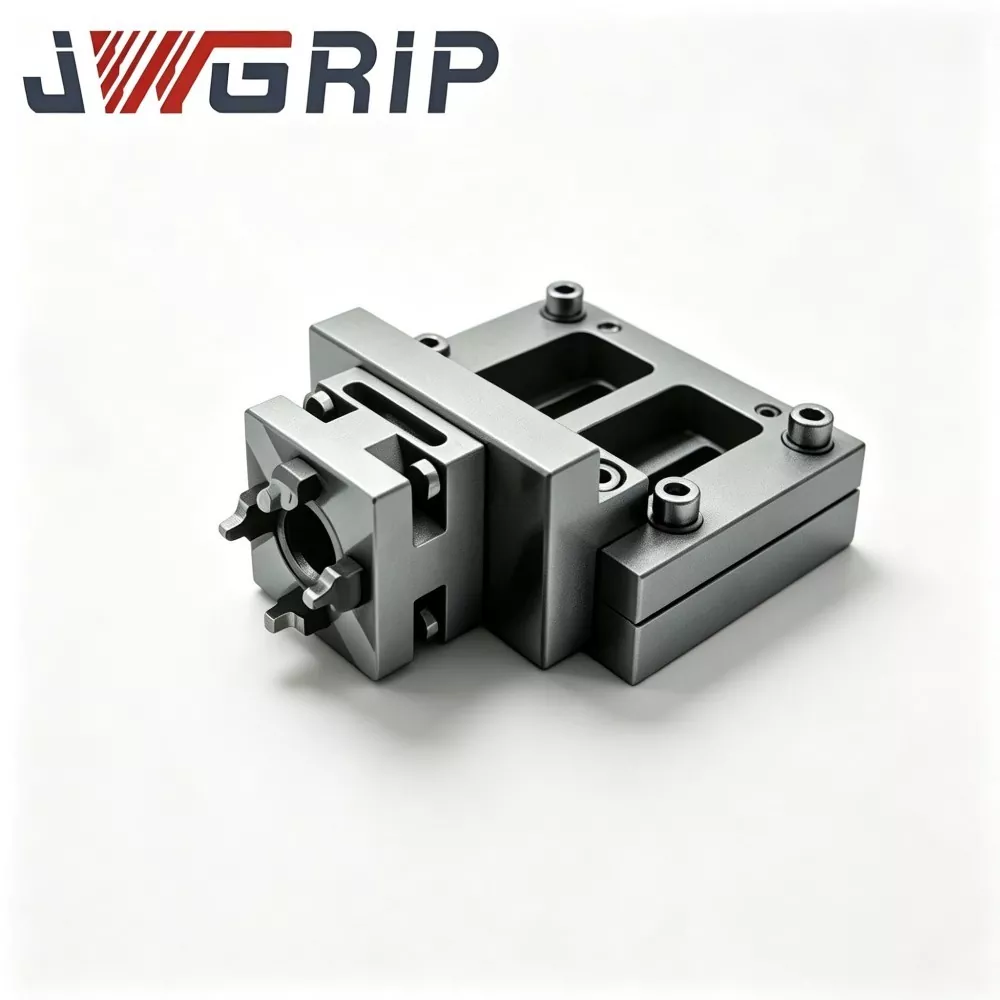
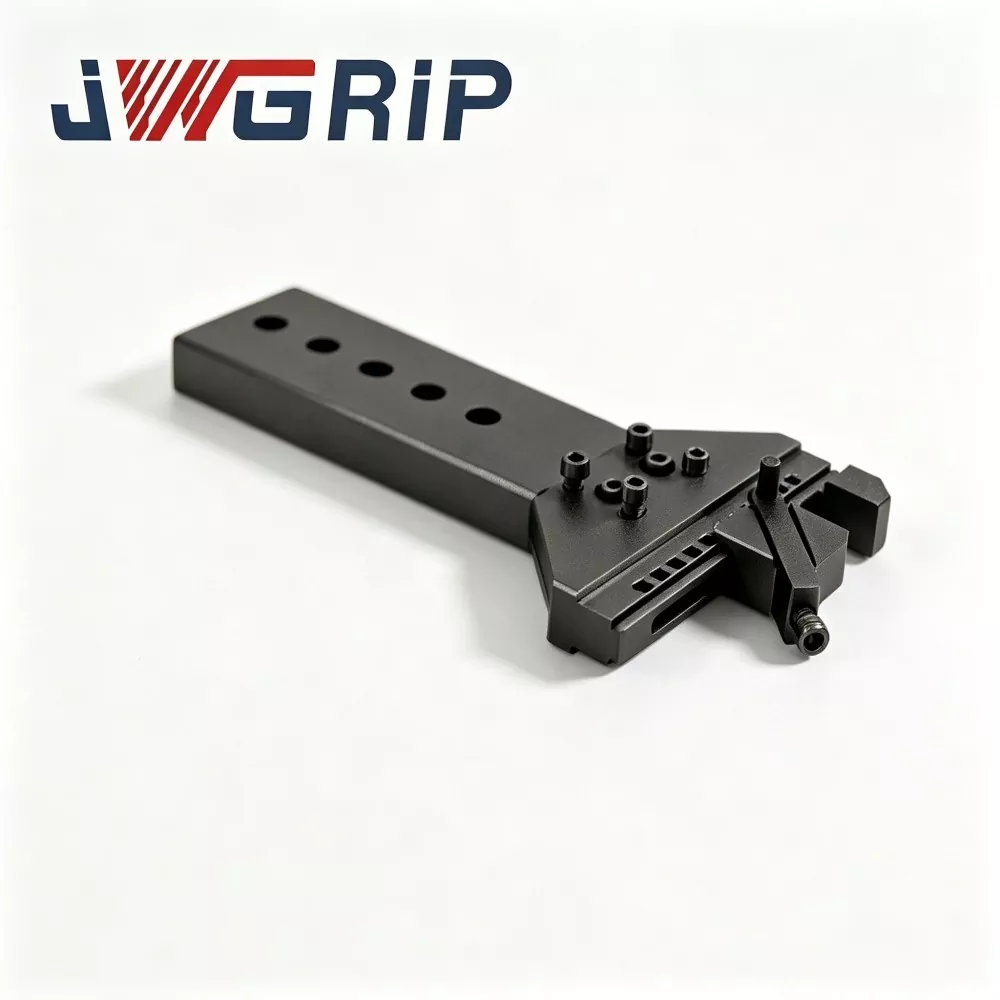

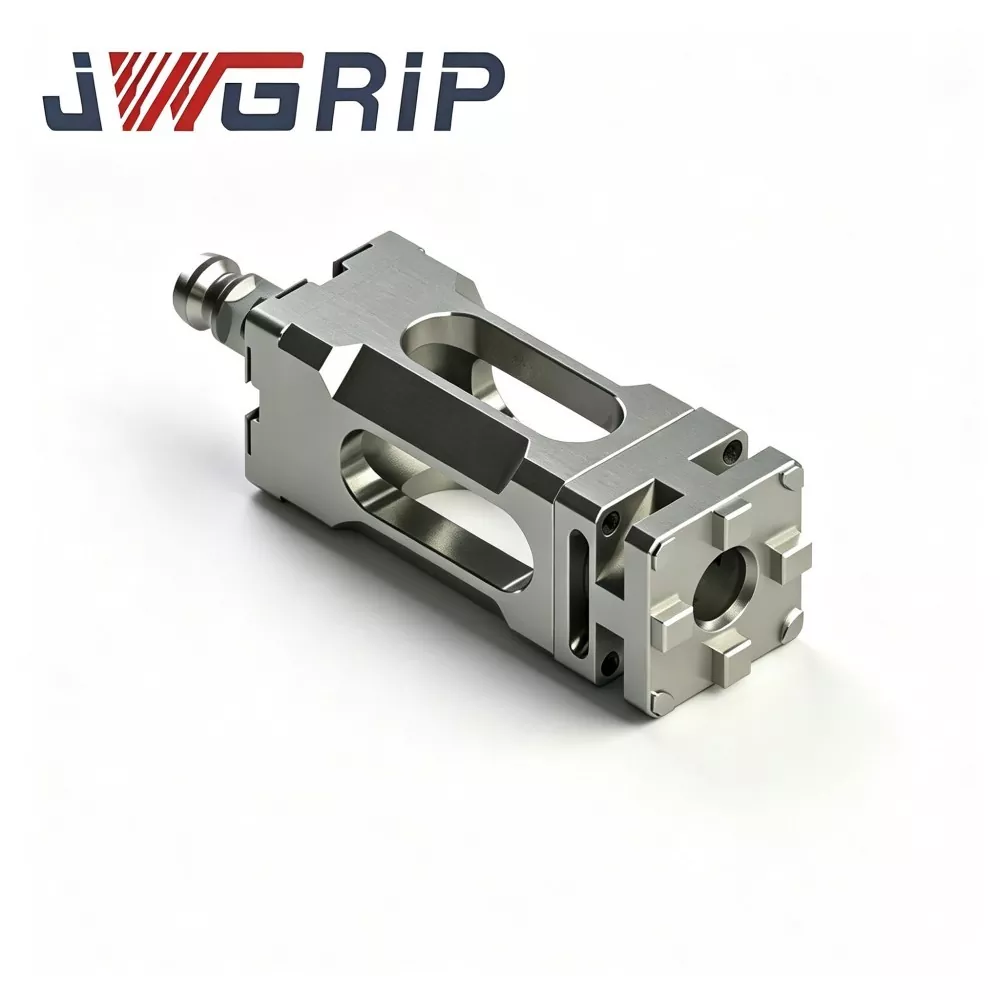
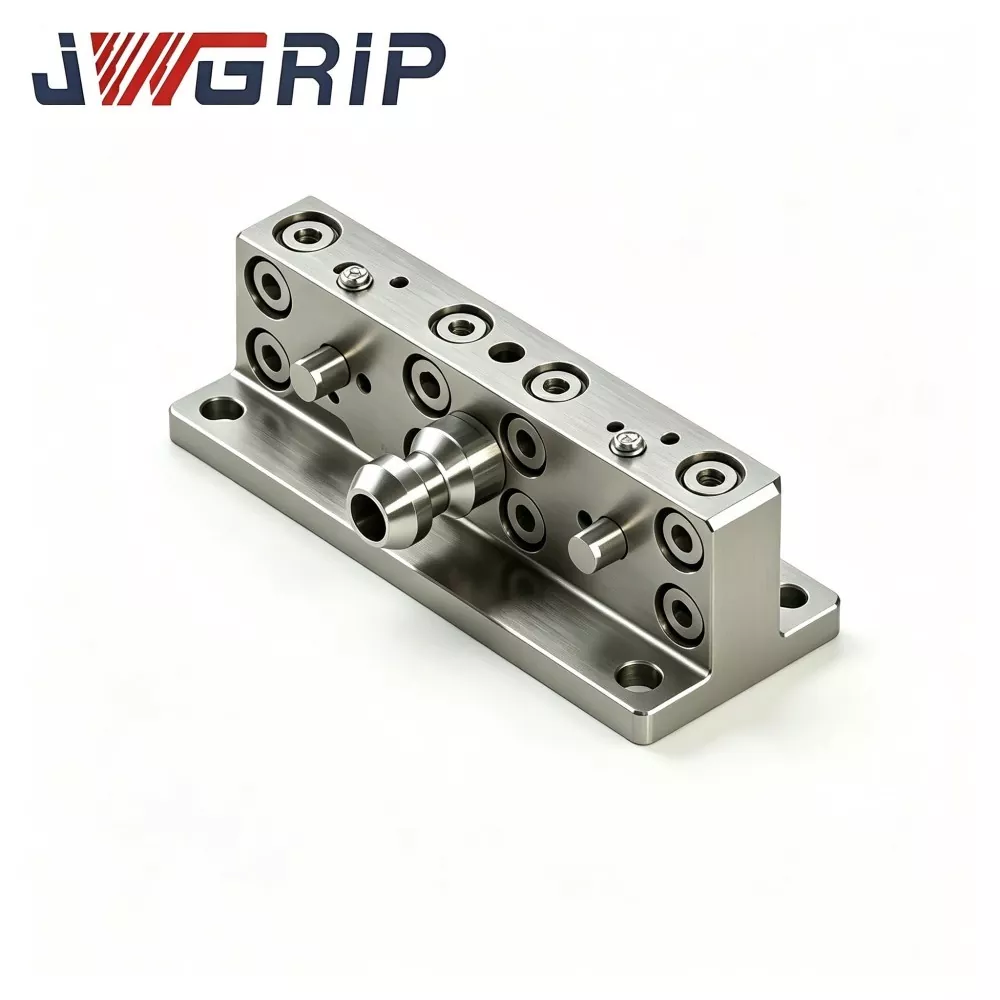
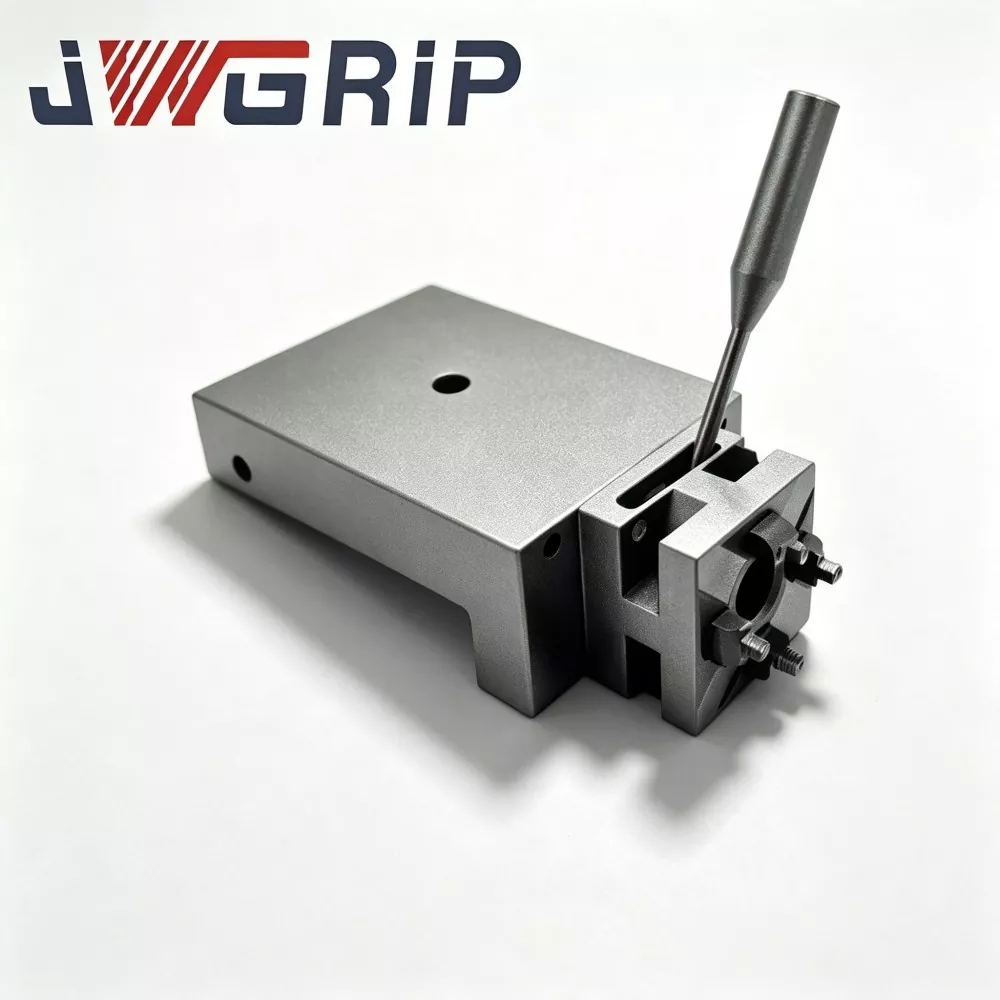
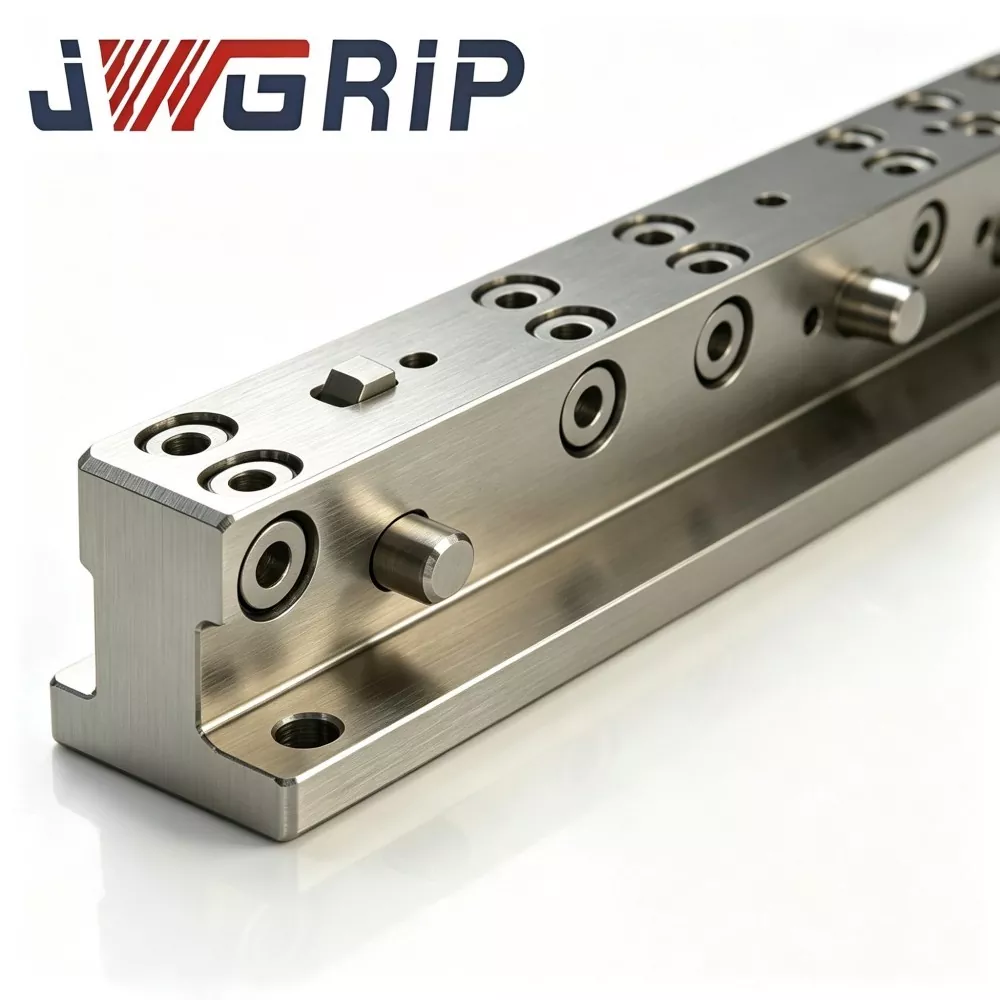
UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer
Ang JWGRIP ay isang propesyonal na OEM Exporter ng UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer sa China. Ito ay isang pangunahing structural connecting component na espesyal na idinisenyo para sa robot automatic fixture swap at unmanned CNC flexible production cells. Nagsisilbing key force-transmission medium sa pagitan ng robot end effector at UPC zero-point pallet sets, ang naka-optimize na hinge linkage arm na ito ay napagtatanto ang mekanikal na pag-lock at pag-unlock ng mga zero-point pallets na puro sa pamamagitan ng robot axis motion, na inaalis ang pangangailangan para sa karagdagang pneumatic at hydraulic auxiliary driving device.
Ang UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer ay gumagamit ng high-precision optimized hinge linkage mechanical structure, na nagpapalit ng linear motion ng robot sa stable at maaasahang pallet clamping at unlocking action. Ginawa mula sa high-strength alloy structural steel, ang produkto ay sumasailalim sa mahigpit na stress-relief treatment pagkatapos ng rough machining upang maalis ang internal processing stress at matiyak ang pangmatagalang structural stability.
Ang mga ibabaw ng magkasanib na bisagra ay tapos na sa tumpak na paggiling, na nagbibigay-daan sa makinis na cyclic linkage na paggalaw at mahusay na wear resistance. Nilagyan ng floating compensation function, ang linkage arm ay maaaring sumipsip ng maliliit na paulit-ulit na mga error sa pagpoposisyon sa panahon ng robot docking, na epektibong maiwasan ang pag-jamming ng bahagi at pagkasira ng istruktura na dulot ng maliit na paglihis ng pagkakahanay. Malawakang inilapat sa mga automated na CNC production cells at lights-out manufacturing workshops, lubos nitong pinapabuti ang katatagan at pagpapatuloy ng long-cycle unmanned pallet exchange operations.
Tradisyunal na robot pallet-change solutions
1. Karamihan sa mga solusyon ay umaasa sa mga panlabas na air cylinder o hydraulic actuator na naka-mount sa robot flanges upang makumpleto ang zero-point na pag-lock at pag-unlock. Itinataas nito ang end-of-arm weight, nangangailangan ng dagdag na layout ng piping ng gas-liquid, at nagpaparami ng mga panganib sa pagtagas at pagkabigo.
2. Sa mga high-density na automated production cell, ang mga sobrang peripheral pipeline ay nakakasagabal sa mga robot motion trajectories at lumiliit sa epektibong working space.
3. Ang mga simpleng matibay na nagkokonektang arm ay hindi makakatumbas para sa mga menor de edad na offset sa posisyon sa panahon ng robot docking. Ang maliit na hindi pagkakapantay-pantay sa pagpoposisyon ay nagdudulot ng abnormal na stress, mekanikal na jamming, at kahit na permanenteng pinsala sa mga istrukturang pang-lock ng zero-point na pallet, na nagpapataas ng downtime ng kagamitan para sa pagmamanupaktura.
Mga kalamangan sa pangunahing disenyo
· Ginawa mula sa high-strength alloy structural steel at pinoproseso gamit ang stress-relieving treatment pagkatapos ng rough-machining para alisin ang cutting-induced internal stress
· Ang mga ibabaw ng magkasanib na bisagra ay dumaan sa tumpak na paggiling upang matiyak ang makinis na cyclic linkage motion at mas mababang pagkasuot ng bahagi
· Ang built-in na linkage floating function ay sumisipsip ng maliliit na error sa alignment na dulot ng robot na paulit-ulit na positioning tolerance habang naka-dock
· Ang mga pagkilos ng pallet lock-unlock ay ganap na hinihimok ng paggalaw ng robot axis, na inaalis ang fluid-power na auxiliary hardware
· Direktang tugma sa karaniwang UPC-series na zero-point pallets
Ang feedback mula sa maraming automated cell integrator ay nagpapatunay na ang linkage arm na ito ay nag-streamline ng robot end-of-arm setup, binabawasan ang dami ng mga auxiliary na bahagi ng peripheral, at pinapalakas ang pagiging maaasahan ng awtomatikong pallet-swap sa ilalim ng long-cycle na hindi nag-aalaga na pagmamanupaktura.
Halaga ng Application
Bilang bahagi ng mekanikal na transition execution para sa mga robot na end-effector quick-change unit, ang JWGRIP UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer ay sadyang binuo upang ipares sa UPC-standard na robot quick change tool changer. Nilulutas nito ang swing transition at posture fine-tuning compensation challenges sa pagitan ng mga tool magazine at robot end effectors.
Sa panahon ng mga siklo ng awtomatikong pagbabago ng tool ng robot, ang mga paglihis sa pagpoposisyon ay halos hindi maiiwasan, na na-trigger ng robot joint positioning tolerance, offset ng pag-install ng tool-magazine, at pagpapalihis ng fixture sa ilalim ng timbang sa sarili. Ang mga matibay na istruktura ng nakapirming koneksyon ay magbubunga ng malupit na matitigas na epekto sa pagdo-dock.
Maliit na kahihinatnan: mabilis na pagbabago ng plate na naghahanap ng pin abrasion at docking jamming
Malubhang kahihinatnan: pagkasira ng robot reducer, pagkasira ng mabilisang pagbabago ng mga internal locking assemblies, pinaikling buhay ng serbisyo para sa buong sistema ng mabilisang pagbabago
Ang mga conventional rigid linkages ay may zero angular floating compensation capacity, na naglalagay ng lubhang mahigpit na mga kinakailangan sa katumpakan ng pag-install ng fixture. Kahit na ang maliit na mounting misalignment ay magti-trigger ng on-site docking failure at mechanical blockage sa panahon ng pag-deploy ng proyekto.
Gumagamit ang JWGRIP hinge linkage arm ng espesyal na hinge-swing linkage architecture. Habang pinapanatili ang mataas na pangkalahatang katigasan ng istruktura, naghahatid ito ng adjustable na floating compensation:
I-offset ang paglihis ng posisyon sa panahon ng docking at buffer mechanical impact force
I-relax ang mga kinakailangan sa katumpakan para sa mga robot at mabilis na pagbabago ng tool changer
Napagtanto ang self-adaptive tool docking alignment at makinis na paggalaw ng grab-and-release ng robot
Balansehin ang magaan na detalye at mekanikal na lakas upang matugunan ang mga limitasyon ng end-load ng robot
Ang UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer ay malawakang ginagamit para sa tool-magazine transition, multi-tool rotary switching at awtomatikong pallet pick-and-place na mga gawain. Pinapababa nito ang on-site na pag-debug ng workload at pinapataas ang katatagan at buhay ng serbisyo ng mga daloy ng trabaho ng mabilisang pagbabago ng robot. Ito ay nagsisilbing mahalagang mechanical linkage accessory para sa pagbuo ng JWGRIP UPC-compliant robot quick-change workstation.
Panloob na Structural Layout
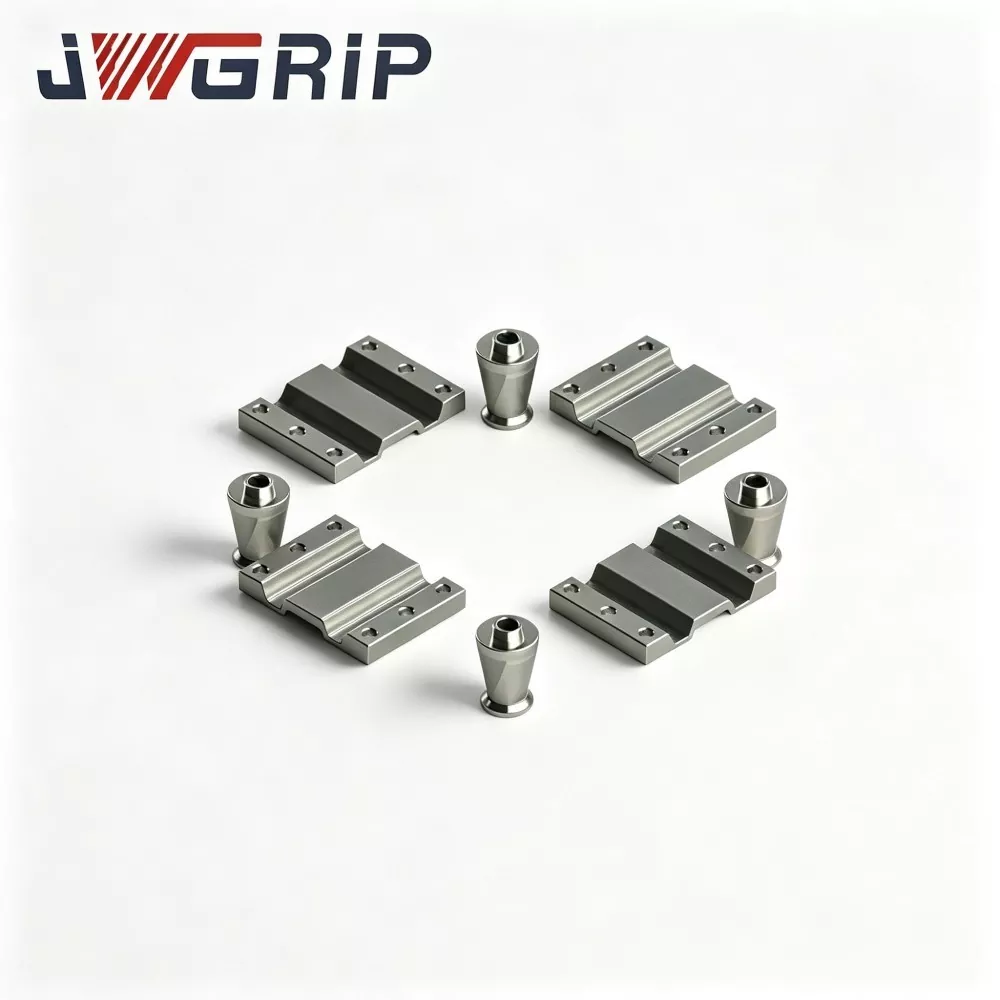
Ang JWGRIP UPC Hinge Linkage Arm ay binuo mula sa maraming core modules: pangunahing linkage body, dual-hinge rotating joints, UPC-standard quick-change docking flange, mounting base, limit stop structures, pati na rin ang lubrication-sealing assemblies.
Pangunahing linkage body: precision-machined high-strength aerospace-grade aluminum alloy
Mga rotary shaft ng bisagra: high-strength alloy steel na naproseso na may quenching at tempering heat treatment
Ang bawat umiikot na shaft ay nilagyan ng wear-resistant bushing kasama ang dust-proof na sealing structure, humaharang sa cutting coolant, workshop dust at metal chips mula sa pagpasok ng mga rotary friction pairs
Isang interface ang kumokonekta patungo sa robot quick-change tool changer flange; ang kabilang dulo ay kumokonekta sa tool-magazine-side fixture o tool adapter
Mekanismo ng Paggawa
1. Kapag ang robot ay nagsagawa ng paggalaw sa pagpapalit ng tool, ang robot end effector ang nagtutulak sa buong linkage arm.
2. Sa quick-change docking phase, ang mga hinge joints ay nagbibigay-daan sa swing floating sa loob ng pre-defined na angular scope upang kontrahin ang error sa pagpoposisyon at hindi pagkakapantay-pantay ng pag-install ng fixture. Ang lumulutang na kompensasyon ay nag-a-activate lamang sa panahon ng pag-align ng docking.
3. Kapag natapos na ang mabilisang pagbabago ng pag-lock, limitahan ang paghinto ng istraktura at i-lock ang mga joint ng bisagra. Ang linkage arm ay nagko-convert sa matibay na katayuan na ang lahat ng swing motion ay hindi pinagana, na tinitiyak ang matatag na postura ng tool sa buong kasunod na pamamaraan ng machining.
Mga Pangunahing Lakas ng Competitive
1. ±3° floating hinge offset compensation design Sumasipsip ng robot positioning deviation at fixture mounting misalignment, buffer docking collision force. Pinipigilan ang pagkasira ng malakas na banggaan sa mabilisang pagbabago ng mga plate at robot reducer, at pinapadali ang mga pamantayan sa katumpakan ng pag-install sa site.
2. Magaan ngunit may mataas na lakas na configuration ng hybrid na materyal Aerospace-grade high-strength aluminum alloy para sa linkage body ay nagpapababa ng pasan ng end-load ng robot. Ang heat-treated alloy steel hinge shaft ay nagbibigay ng mahusay na wear-resistance at torsion-resistance, na nagbibigay ng pinakamainam na balanse sa pagitan ng magaan na timbang at structural dependability.
3. self-engage na built-in na mekanismo ng paghinto ng limitasyon Awtomatikong nagla-lock ang swing degree-of-freedom pagkatapos makumpleto ang docking at lock. Pinapanatili ang ganap na tigas sa estado ng machining at inaalis ang pag-alog ng tool. Pinagsasama nito ang docking-phase floating compensation at processing-phase high rigidity sa isang unit.
4. Dust-sealed rotating-shaft bushing assembly Ihihiwalay ang mga metal chips, cutting fluid at factory dust. Iwasan ang pagbara ng rotary pair ng bisagra at pinabilis na abrasion. Naaangkop sa malupit na kapaligiran sa pagmachining ng workshop at nagpapalawak ng haba ng serbisyo ng linkage arm.
5. Karaniwang UPC-spec flange docking interface Seamlessly kumokonekta sa JWGRIP UPC robot quick change tool changer nang walang karagdagang flange modification work. Simpleng pag-install at pagpapalit, tugma sa mga pangunahing solusyon sa mabilisang pagbabago ng pagtatapos ng robot sa merkado.
6. Ang flexible na OEM na hindi karaniwang serbisyo sa pag-customize Ang haba ng braso, anggulo ng swing compensation, flange mounting hole layout at rated load capacity ay maaaring lahat isaayos. Sinusuportahan ng mga custom na solusyon ang iba't ibang modelo ng robot at iba't ibang mga kinakailangan sa layout ng tool-magazine.
Mga Sitwasyon ng Application
1. FMS flexible automation workstation Ang mga robot ay nagpapatupad ng awtomatikong rotary switching para sa maraming fixture at pallet. Naitugma sa JWGRIP UPC quick change tool changers, nalalampasan nito ang mga paghihirap sa docking alignment na ginawa ng tool-magazine installation offset.
2. CNC robot loading at unloading cells Ang mga robot ay humahawak ng mga fixture pallet para sa in-machine pallet transfer. Ang hinge linkage arm ay sumisipsip ng docking impact at nagpapahusay ng continuity at stability para sa production change-over operations.
3. Mga istasyon ng transition ng buffer ng robot tool magazine Paulit-ulit na kumukuha ang mga robot ng iba't ibang tool mula sa mga magazine na may maraming tool. Pinahihintulutan ang error sa pag-install ng tool-magazine at binabawasan ang dalas ng pagkabigo sa docking.
4. Awtomatikong palitan ng mga linya ng produksyon ang amag at fixture I-realize ang awtomatikong pagpapalit para sa mga amag, pagsingit ng amag at jig. Bawasan ang trabaho sa pag-debug sa site at paikliin ang ikot ng pagkomisyon ng workstation.
5. Retrofit para sa hindi karaniwang kagamitan sa automation Magdagdag ng floating-compatibility function sa mga kasalukuyang robot end effector. Hindi na kailangang palitan ang buong quick-change assembly set.
Mga Hakbang sa Pag-install
1. Bago i-install, punasan ang malinis na contact surface ng UPC quick-change flange at linkage-arm docking flange. Alisin ang mga chips at kontaminasyon ng langis, makamit ang flat fitting surface. Pigilan ang magkasanib na bisagra ng sobrang stress na dulot ng nakatagilid na pag-mount.
2. Higpitan ang flange connection bolts nang mahigpit na sumusunod sa tinukoy na halaga ng torque. Ang over-torque fastening ay dapat na ipinagbabawal, upang maiwasan ang linkage-arm deformation at hinge jamming.
3. Pagkatapos ng pagpupulong, manu-manong i-ugoy ang braso ng linkage upang tingnan na maayos ang paggalaw ng bisagra nang hindi dumidikit. Kumpirmahin ang limit-stop na mga istraktura na gumagana nang normal.
4. Kumpletuhin ang pag-debug ng robot teach-in. I-configure ang makatuwirang bilis ng diskarte sa pag-dock. Ipagbawal ang high-speed hard-impact docking, upang maiwasan ang paglampas sa anggulo ng kompensasyon ng bisagra at panganib sa sobrang karga ng mekanismo.
5. Pagkatapos makumpleto ang proseso ng pag-lock ng mabilisang pagbabago, i-verify na ang mekanismo ng limit-stop ay may naka-lock na linkage-arm swing freedom at walang tool wobble, pagkatapos ay maaari kang magsimulang kumuha ng trabaho o machining task.
6. Magsagawa ng nakagawiang pagpapanatili: mag-lubricate ng hinge shaft lubrication point ayon sa iskedyul. Maaliwalas na chip buildup sa paligid ng shaft sealing parts. Suriin ang kondisyon ng pagsusuot ng bushing kapag naging mabagal ang pagkilos ng swing ng bisagra.
7. Huwag magpatakbo ng pagputol o pagpoproseso ng mabigat na pagkarga bago matapos ang mabilisang pagbabago ng pag-lock. Protektahan ang mga joint ng bisagra mula sa lateral torque load at maiwasan ang permanenteng pinsala ng linkage-arm.
Gabay sa Pag-diagnose at Paglutas ng Fault
1. Fault phenomenon: Madalas na pagkabigo sa docking at mechanical jamming sa panahon ng mabilisang pagbabago ng robot
Mga posibleng dahilan: hindi sapat na hanay ng kompensasyon ng hinge swing; labis na paglihis ng landas ng pagtuturo ng robot; skewed flange mounting; metal chips na natigil sa loob ng mga hinge shaft
Mga Countermeasures: I-validate ang normal na pagganap ng hinge swing; i-optimize ang tilapon ng paggalaw ng robot; muling i-calibrate ang flange parallelism; malinis na chip debris sa paligid ng shaft-sealing zone
2. Fault phenomenon: Nangyayari ang tool wobble pagkatapos ng pagkilos ng pag-lock
Mga posibleng dahilan: limit-stop na mekanismo hindi kumpletong pakikipag-ugnayan; UPC quick-change tool changer hindi ganap na naka-lock; maluwag ang flange mounting bolts
Countermeasures: Siyasatin ang buong pakikipag-ugnayan ng stop structure; i-double check ang katayuan ng pag-lock ng mabilisang pagbabago ng UPC; re-torque flange connection bolts
3. Fault phenomenon: Ang hinge joint swing ay matigas o ganap na natigil
Mga posibleng dahilan: ang mga chips at cutting coolant ay tumagos sa hinge bushing; pagsusuot ng bahagi ng bushing; umiikot na pagpapapangit ng baras
Mga Countermeasures: I-disassemble at i-flush out ang mga kontaminant sa loob ng bisagra; palitan ang mga sira-sirang bushings; palitan ang kumpletong linkage arm kung lumilitaw ang deformation ng baras
4. Fault phenomenon: Linkage-arm deformation o crack damage
Mga posibleng dahilan: ang operating load ay lumampas sa rated maximum load; marahas na epekto ng docking; cutting torque na inilapat sa ilalim ng naka-unlock na kondisyon ng bisagra
Mga Countermeasures: Ihinto ang paggamit at palitan ang linkage arm; muling suriin ang mga praktikal na parameter ng pagkarga; tiyakin ang mabilis na pagbabago sa pagkumpleto ng pag-lock bago ang pagsisimula ng machining
Pag-aayos ng Packaging at Pagpapadala
Ang surface na anti-rust treatment ay inilalapat para sa bawat JWGRIP UPC hinge linkage arm. Ang mga posisyon ng hinge shaft ay pinahiran ng anti-rust grease, pagkatapos ang bawat unit ay isa-isang naka-pack na may PE protective bag.
Ang mga small-batch na order ay puno ng mga mabibigat na karton. Ang maramihang mga order ng proyekto ay gumagamit ng shock-proof na mga wooden case na nilagyan ng buffer padding material, na nagpoprotekta sa mga flange docking face at hinge rotary assemblies laban sa pagkasira ng transit.
Ang buong pag-install-commissioning teknikal na mga dokumento ay nakapaloob sa loob ng bawat kargamento.
Standard production lead-time: 10-17 araw ng trabaho. Ang mga napiling standard na detalye ay nagpapanatili ng stock na handa nang ipadala.
Available ang libreng sample na pagsusuri; sample na gastos sa kargamento ay kailangang isagawa ng mga mamimili.
Sinusuportahan ng mga hindi custom na order ng OEM ang pagbabago para sa haba ng braso, anggulo ng kompensasyon pati na rin ang layout ng flange hole.
After-Sales Support
Ang teknikal na dokumentasyon at malayong online na gabay ay inaalok para sa mga isyu sa pag-install at pagkomisyon.
Ang mga naisusuot na ekstrang bahagi tulad ng mga hinge bushing ay maaaring independiyenteng bilhin para sa pagpapalit ng field.
Para sa maramihang mga order ng proyekto, ang bayad na on-site commissioning service ay maaaring ayusin kapag hiniling.
FAQ
Q1: Maaari bang pasanin ng JWGRIP UPC hinge linkage arm ang machining cutting torque?
A: Hindi. Ang UPC Hinge Linkage Arm para sa Robot Quick Change Tool Changer ay naghahatid lamang ng floating compensation para sa quick-change docking phase. Pagkatapos i-lock, i-lock ng limit-stop structure ang lahat ng swing movement. Ang machining cutting load ay dapat na ganap na pasanin ng JWGRIP UPC quick change tool changer. Ang mga kasukasuan ng bisagra ay hindi dapat magsagawa ng pagputol ng metalikang kuwintas.
Q2: Magagawa ba ang pag-upgrade ng swing compensation angle?
A: Ang karaniwang detalye ay may kasamang ±3° swing compensation. Ang mas malaking anggulo ng kompensasyon ay maaaring maisakatuparan sa pamamagitan ng serbisyo sa pagpapasadya ng OEM. Pakitandaan na ang pinalawak na anggulo ng kompensasyon ay magbabawas sa pangkalahatang higpit ng istruktura, kinakailangan ang pagtatasa ng end-load ng robot nang naaayon.
Q3: Sinusuportahan ba nito ang mga third-party na non-UPC robot na quick-change plates?
A: Ang karaniwang bersyon ay gumagamit ng UPC-standard na flange interface. Maaaring iproseso ang customized na flange hole layout upang iangkop ang mga alternatibong sistema ng mabilisang pagbabago.
T4: Maaari bang palitan nang hiwalay ang mga pagod na hinge bushings?
A: Oo. Ang mga bushes ay tinukoy bilang mga naisusuot na ekstrang bahagi at maaaring makuha at ipagpalit nang isa-isa. Kung ang umiikot na baras ay dumaranas ng pagpapapangit, kailangan ang buong linkage-arm na kapalit.
Q5: Ang linkage arm ba na ito ay angkop para sa heavy-payload robot applications?
A: Sinusuportahan ng karaniwang modelo ang maximum na 80 kg na end-load ng robot. Dapat piliin ang reinforced custom na variant para sa mga sitwasyong mabigat ang karga. Palaging kumpirmahin ang rating ng end-load ng robot bago ang huling pagpili.
Mga Puntos ng Sanggunian sa Pagpili
Ang JWGRIP UPC hinge linkage arm ay gumagana bilang floating transition mechanical hardware para sa mga sistema ng mabilisang pagbabago ng robot. Ang pangunahing halaga nito ay nakasalalay sa pag-offset ng epekto sa paglihis ng posisyon sa yugto ng docking at pagpapababa ng kahirapan sa pag-debug para sa mga robot automation workstation.
Kumpirmahin muna ang aktwal na rating ng end-load ng robot; hindi kailanman lalampas sa kapasidad ng pagkarga ng rate ng produkto.
I-verify ang docking flange na tumutugma sa UPC-standard na detalye.
Para sa mga proyektong may malaking pag-install ng fixture offset, maaari mong isaalang-alang ang custom-made na mas malaking swing-compensation angle, samantala ang pangkalahatang structural rigidity ay dapat na masuri nang komprehensibo.
Unahin ang mga natapos na unit na nilagyan ng dust-proof sealing at pinagsama-samang limit-stop na istruktura. Iwasan ang mga simpleng hindi protektadong bersyon ng linkage, na haharap sa mabilis na pagkasira ng bisagra sa ilalim ng maalikabok, puno ng chip na mga kapaligiran ng workshop.
Magpadala ng Inquiry
Impormasyon sa Pakikipag-ugnayan
-
Address
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
Email
Maligayang pagdating upang magpadala ng pagtatanong sa JWGRIP. Ang aming propesyonal na teknikal at sales team ay magbibigay ng libreng pagpili ng fixture, customized na disenyo ng solusyon at tumpak na quotation.

Mga Rekomendasyon sa Balita